


- Fotos


Neu
Automatisiert
Flexibel
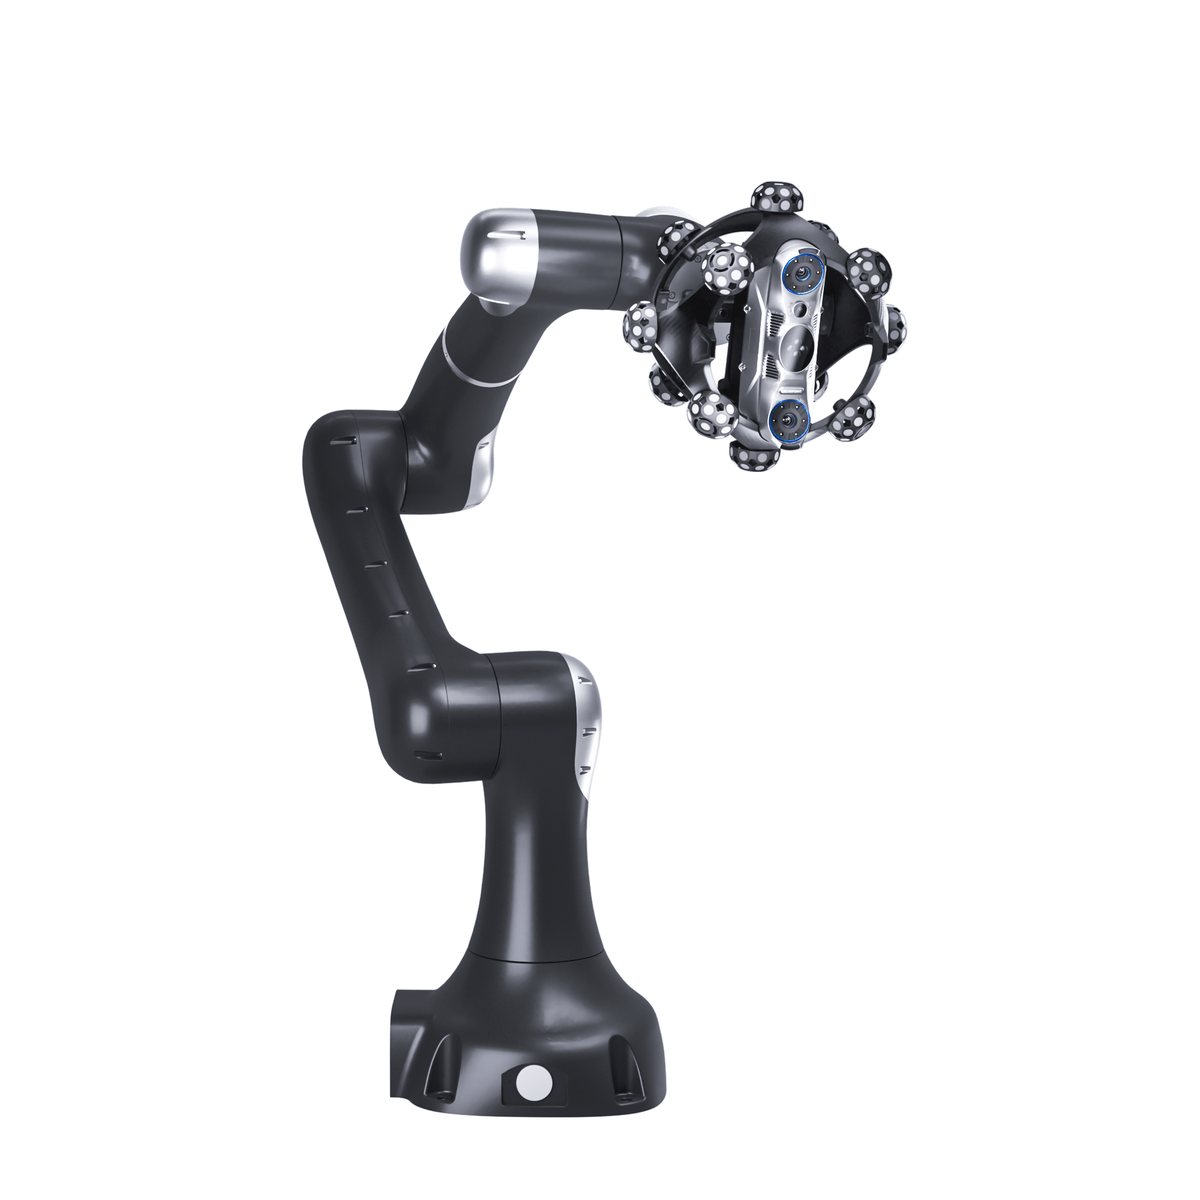
Metrohub 09TR: Robotergestütztes optisches Tracking-3D-Scansystem für automatisiertes Scannen & Inspizieren
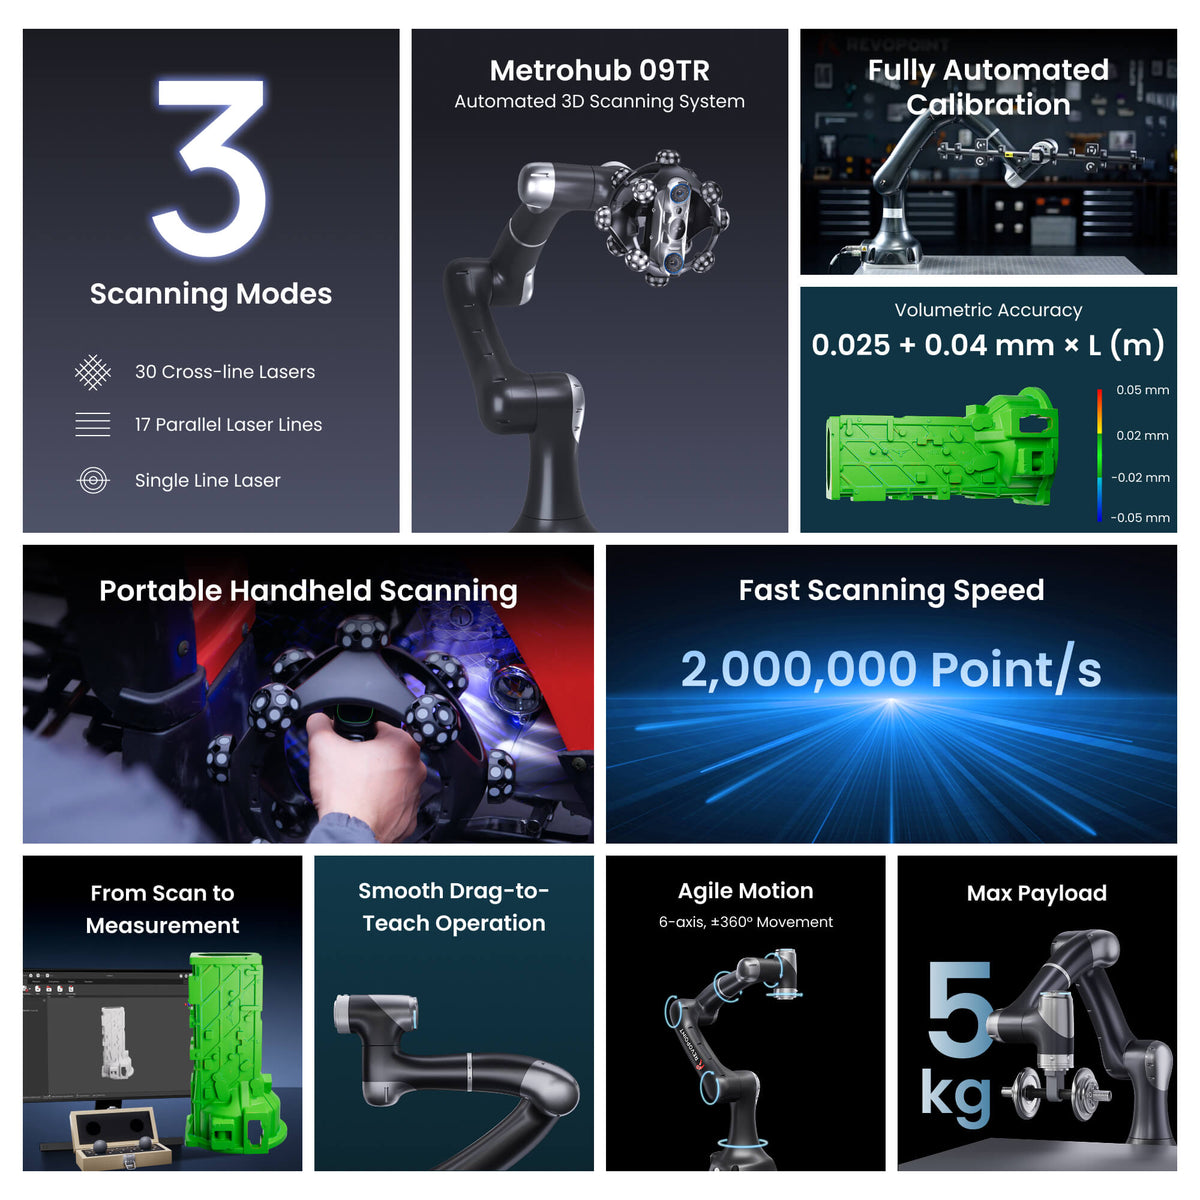
· Volumetrische Genauigkeit: 0,025 mm + 0,04 mm × L (m)
· Dreifacher Blaulaser-Capture
· Schnelle Scangeschwindigkeit 2.000.000 Punkte/s
· Zertifizierte 3D-Messung & Inspektion
· Agile Bewegung 6-Achsen, ±360° Bewegung
· Plug-and-Play-3D-Automatisierung


Vorbestellte Geräte werden ab dem 22. Juni versandt. Software ist vom Umtausch ausgeschlossen, schnelle digitale Lieferung per E-Mail.


Funktionen
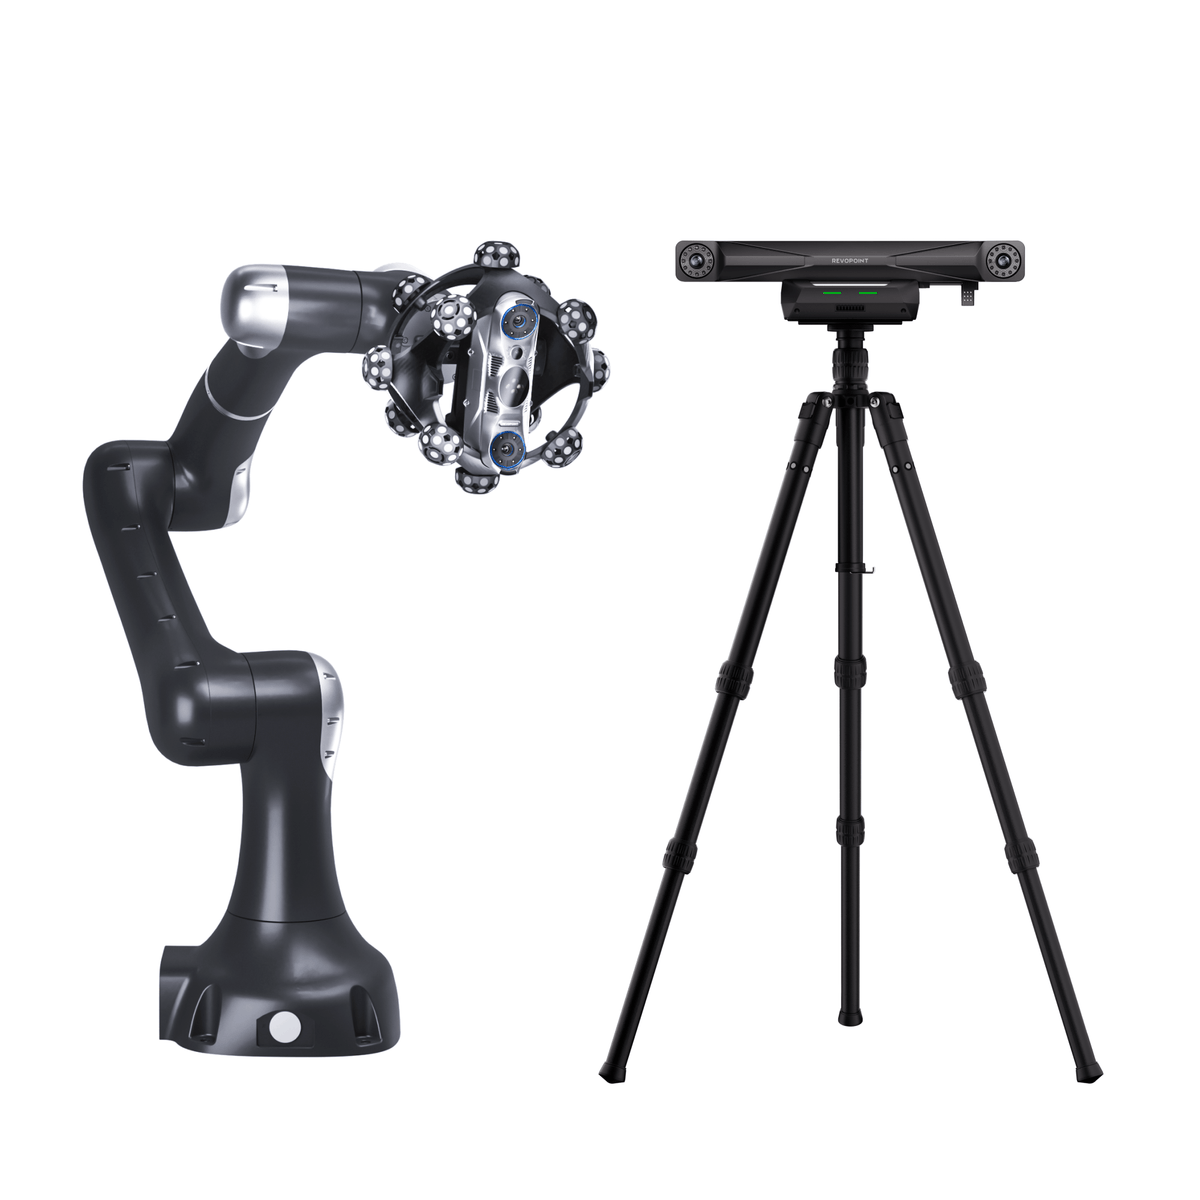
Der Metrohub 09TR vereint einen hochpräzisen *Trackit SR optischen Tracking-3D-Scanner und den 6-Achsen-Cobot Vbot 9, einen CNC-Drehtisch und die TrackBot-Software für automatisiertes Multi-Winkel-Scannen, Messanalysen und Prüfberichte – mit Drag-to-Teach-Pfadplanung, Kraftsensorik und kollaborativem Sicherheitsdesign.


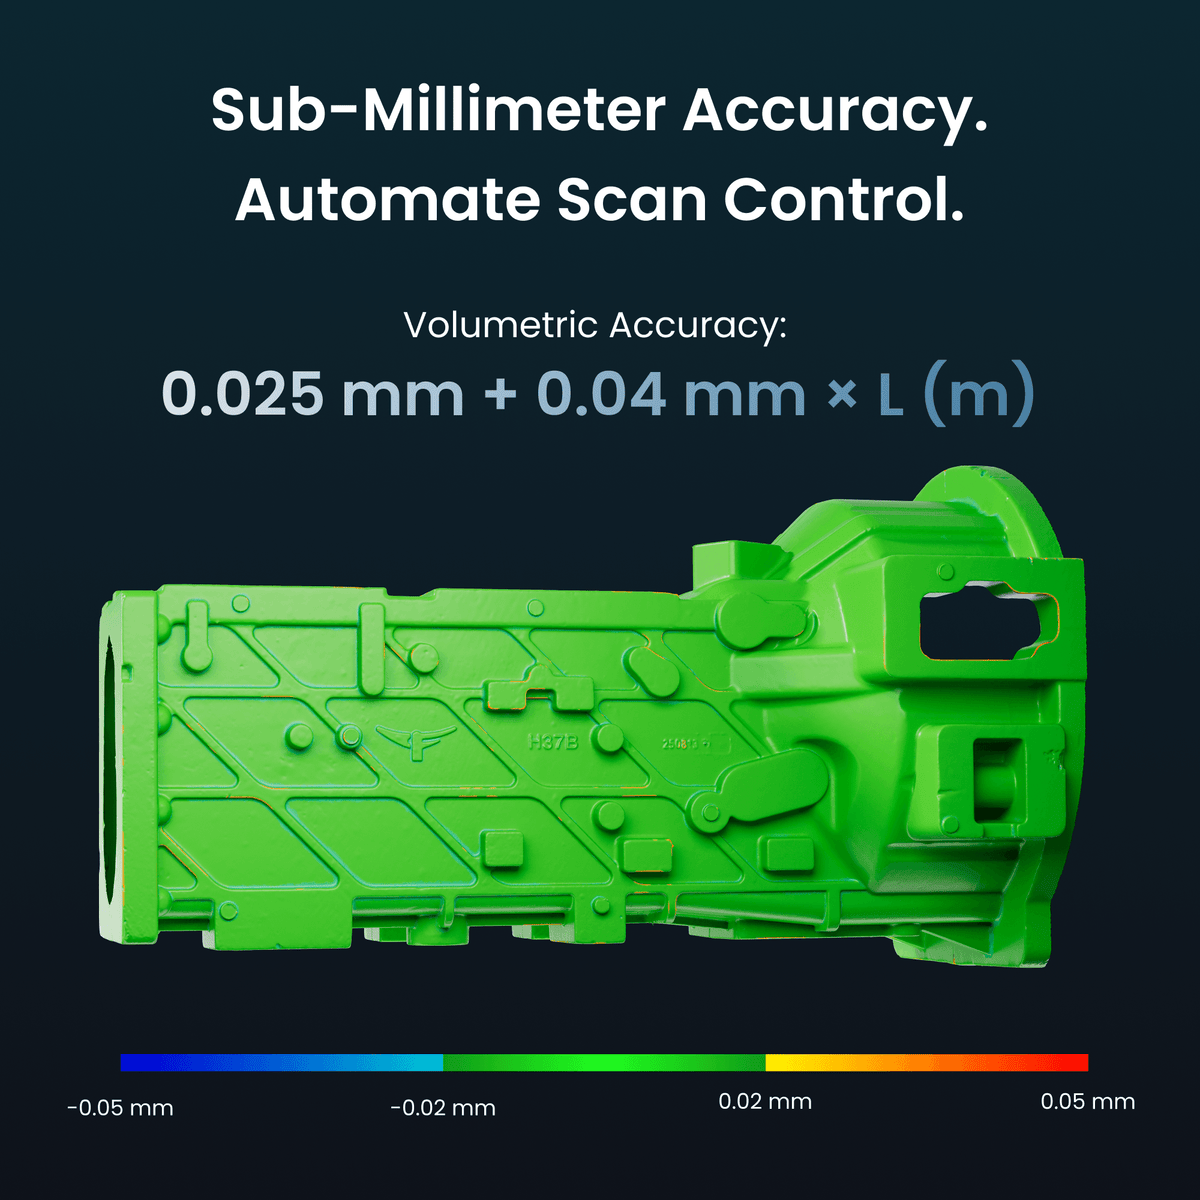
Sub-Millimeter-Genauigkeit. Automatisierte Scansteuerung.
Angetrieben vom 6-Achsen-Vbot 9 deckt das automatisierte Multi-Winkel-Scannen gekrümmte, freiformige und tiefe Hohlraumbauteile ab.
Volumetrische Genauigkeit:
0,025 mm + 0,04 mm × L (m)
Fusionierter Punktabstand
Bis zu 0,05 mm


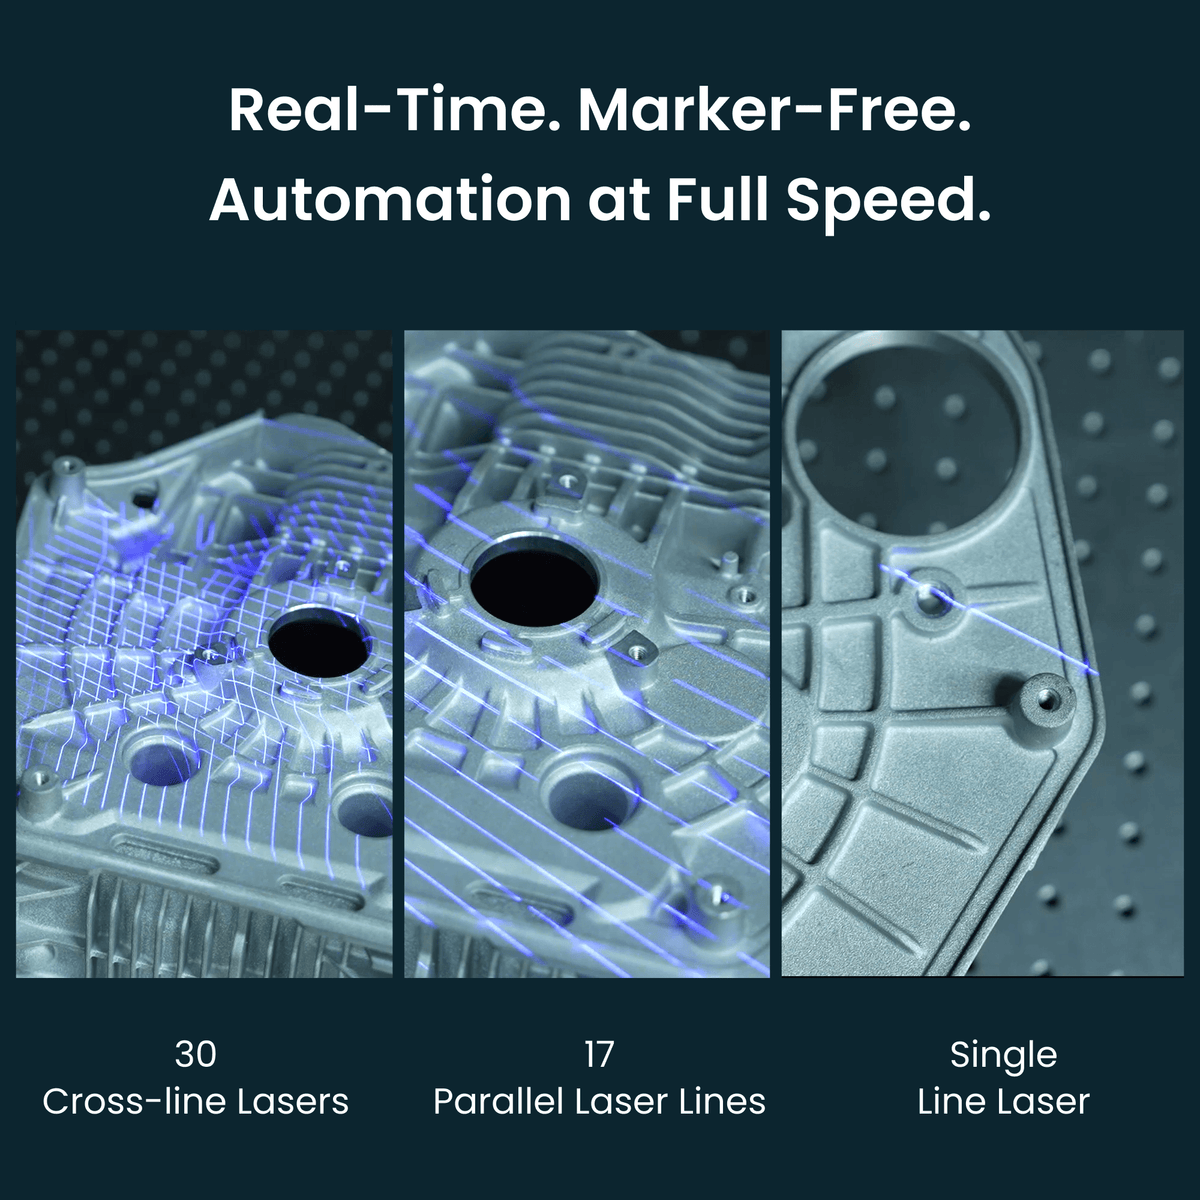
Echtzeit. Markerfrei. Automatisierung mit voller Geschwindigkeit.
Die 30 Kreuzlinien-, 17 Parallellinien- und Einzellinien-Laser des Trackit SR ermöglichen markerfreies Scannen von schwarzen, reflektierenden und metallischen Oberflächen mit bis zu 2.000.000 Punkten/s.


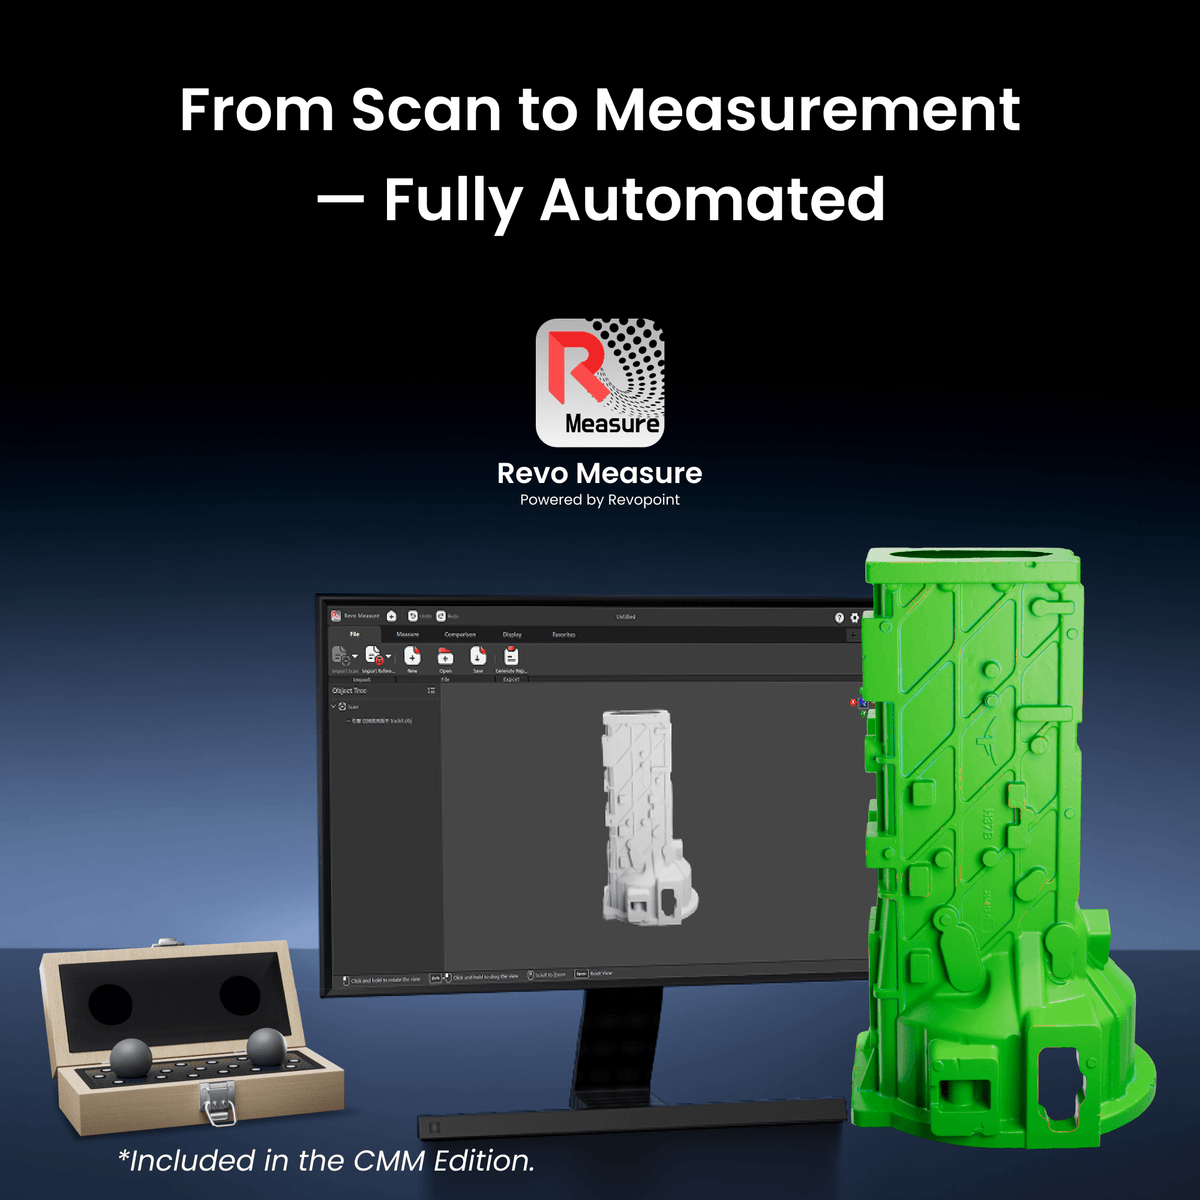
Vom Scan zur Messung — vollständig automatisiert
Der Metrohub 09TR unterstützt vordefinierte Vorlagen für Batch-Prüfabläufe — löst automatisch *Revo Measure für Maßprüfung, GD&T-Analyse und Ergebnisausgabe aus.
*In der CMM Edition enthalten.


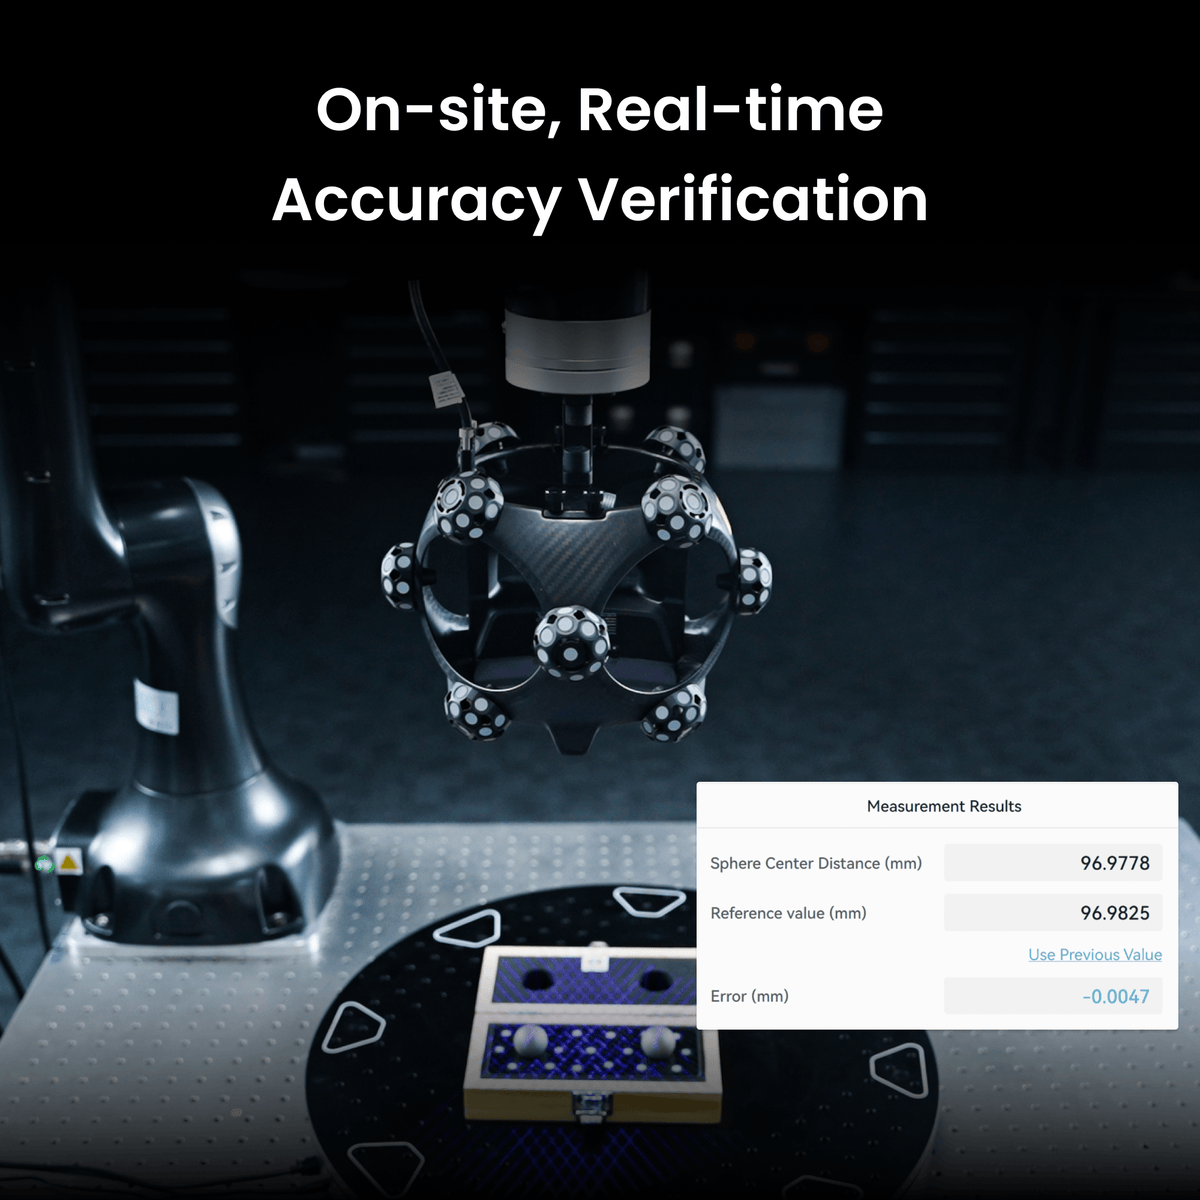
Genauigkeitsverifizierung vor Ort in Echtzeit
Die metrologische *Kugelplatte des Metrohub 09TR und der automatisierte Verifizierungs-Workflow liefern sofortige Genauigkeitsbestätigung vor Ort in TrackBot.
*In der KMM-Edition enthalten.

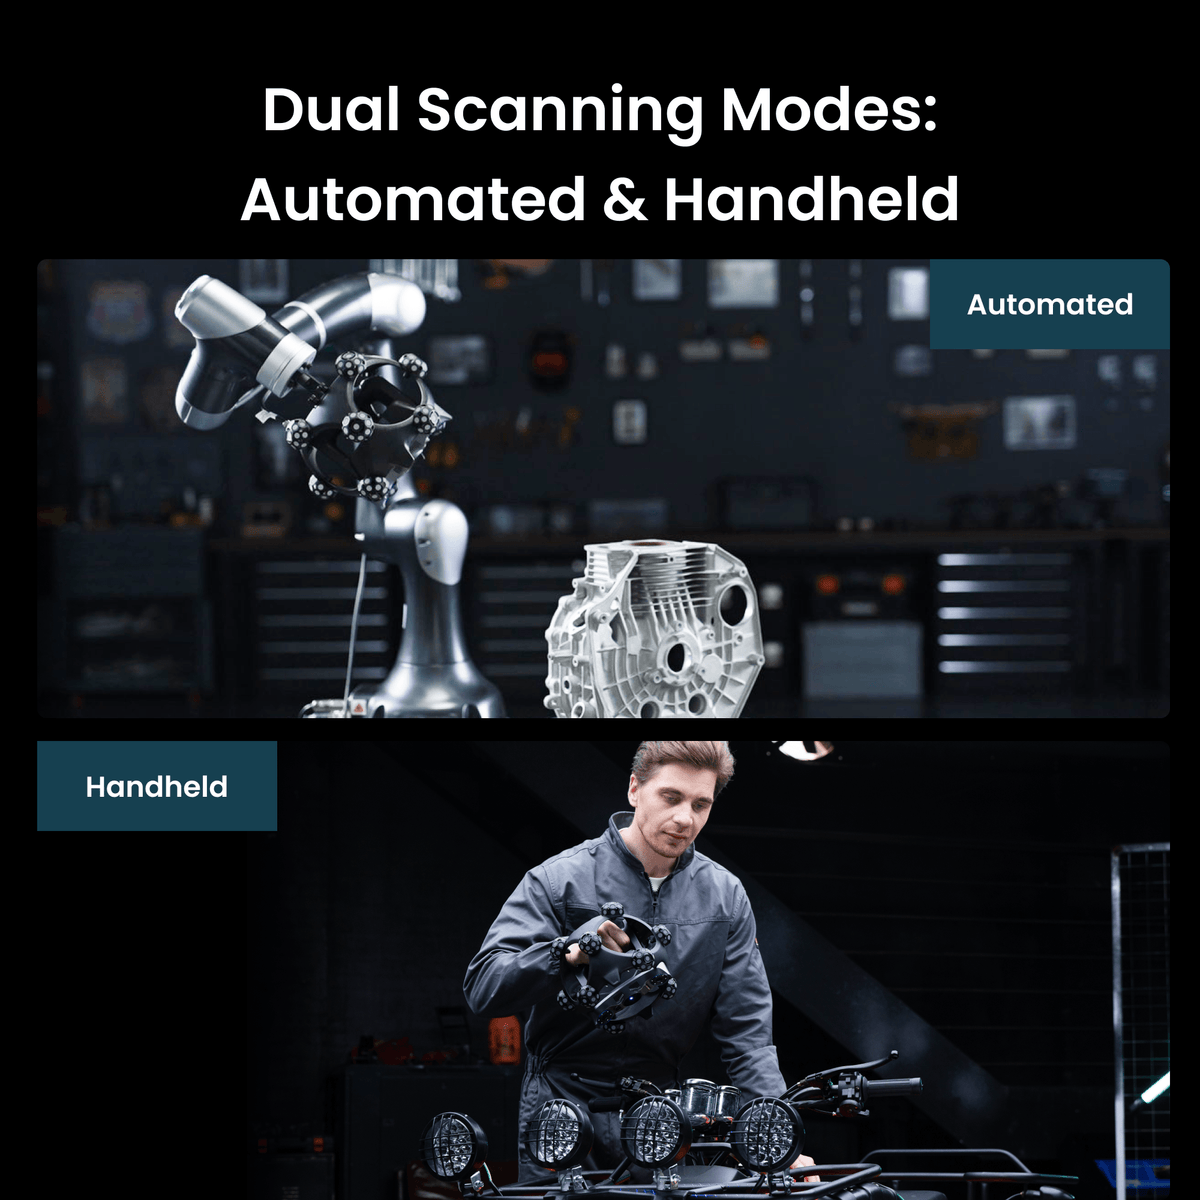
Zwei Scanmodi: Eigenständig & Automatisiert
Er arbeitet auch kabellos und unabhängig für eigenständiges Marker-Scannen.


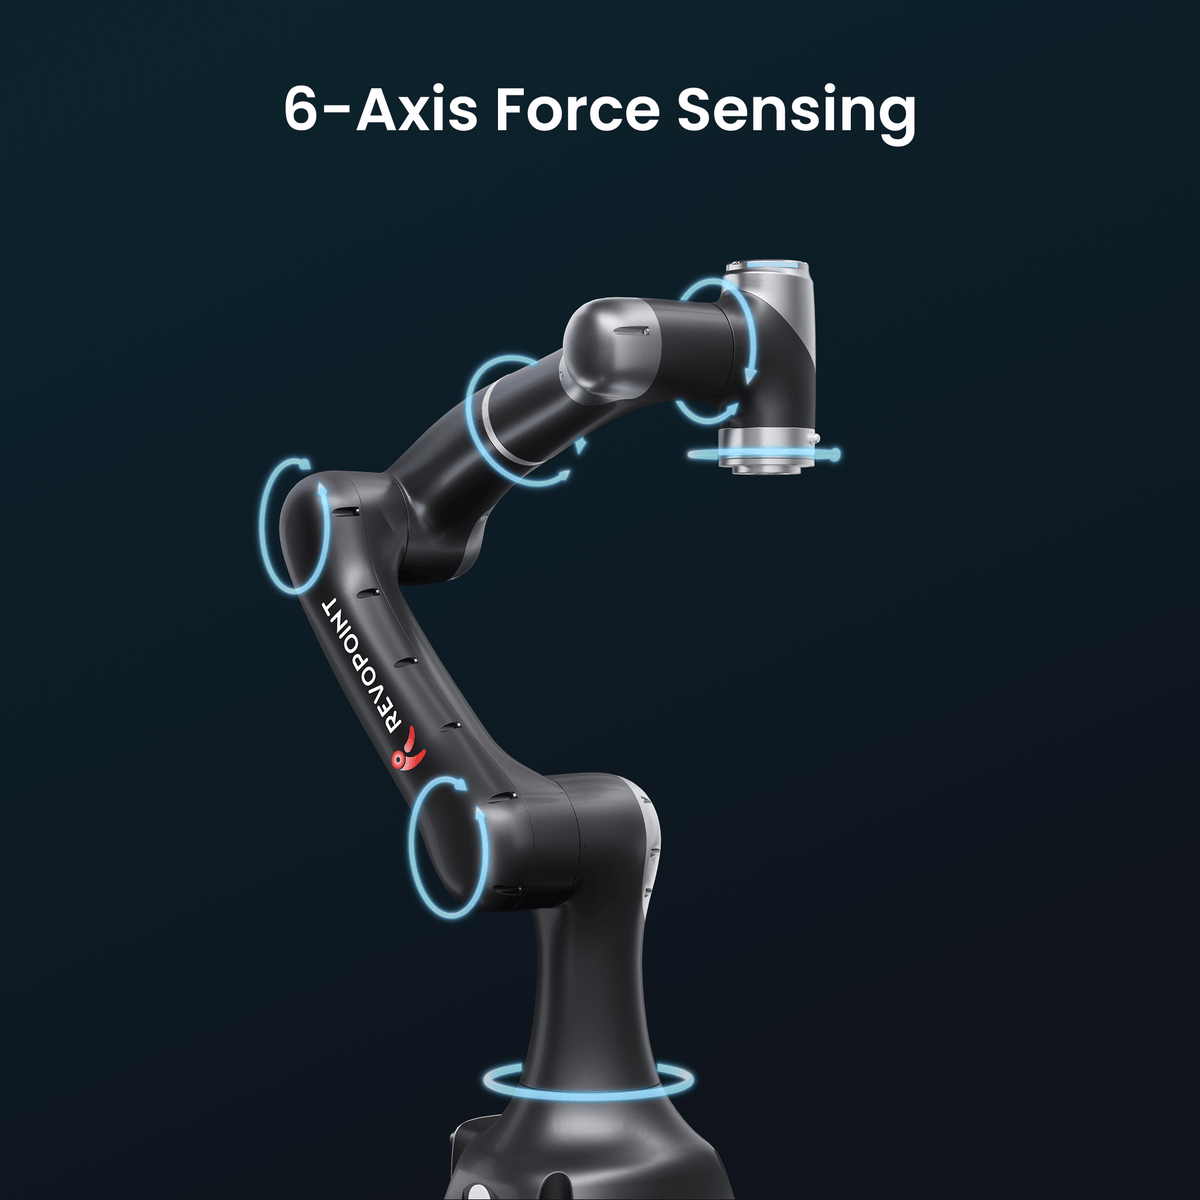
6-Achsen-Kraftsensorik — jede Bewegung spüren
Die integrierten 6-Achsen-Kraftsensoren des Vbot 9 liefern ultrasensibles Kraft-Feedback und Echtzeit-Kraftregelung.


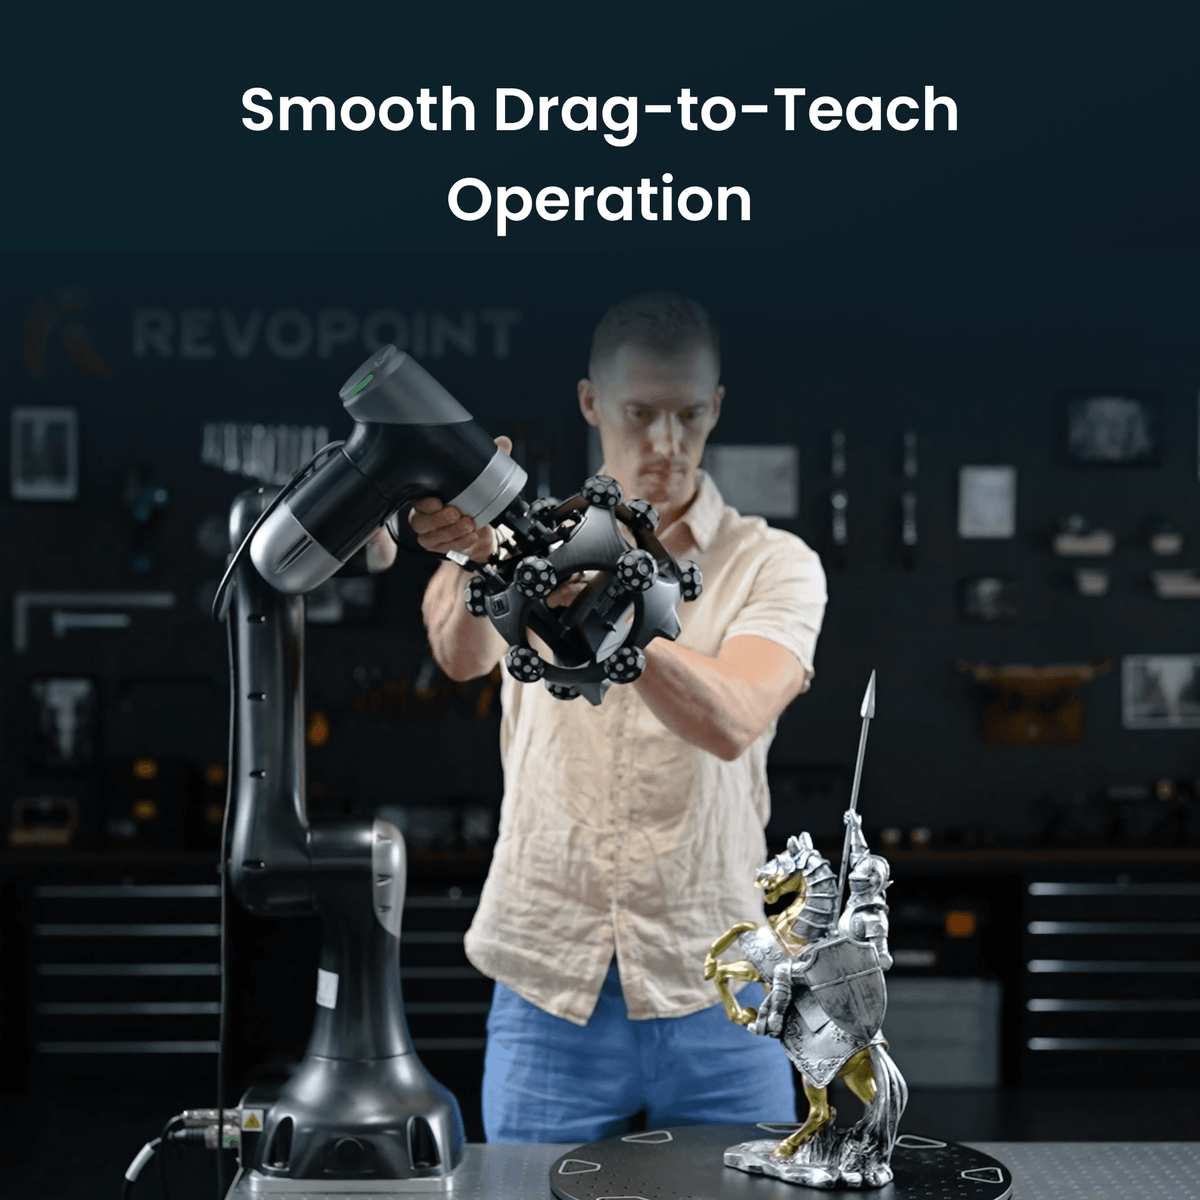
Reibungslose Drag-to-Teach-Bedienung
Vor-Scan zur Überprüfung von Roboterpfaden, Scanabdeckung und Datenqualität — maximiert den Scanerfolg.


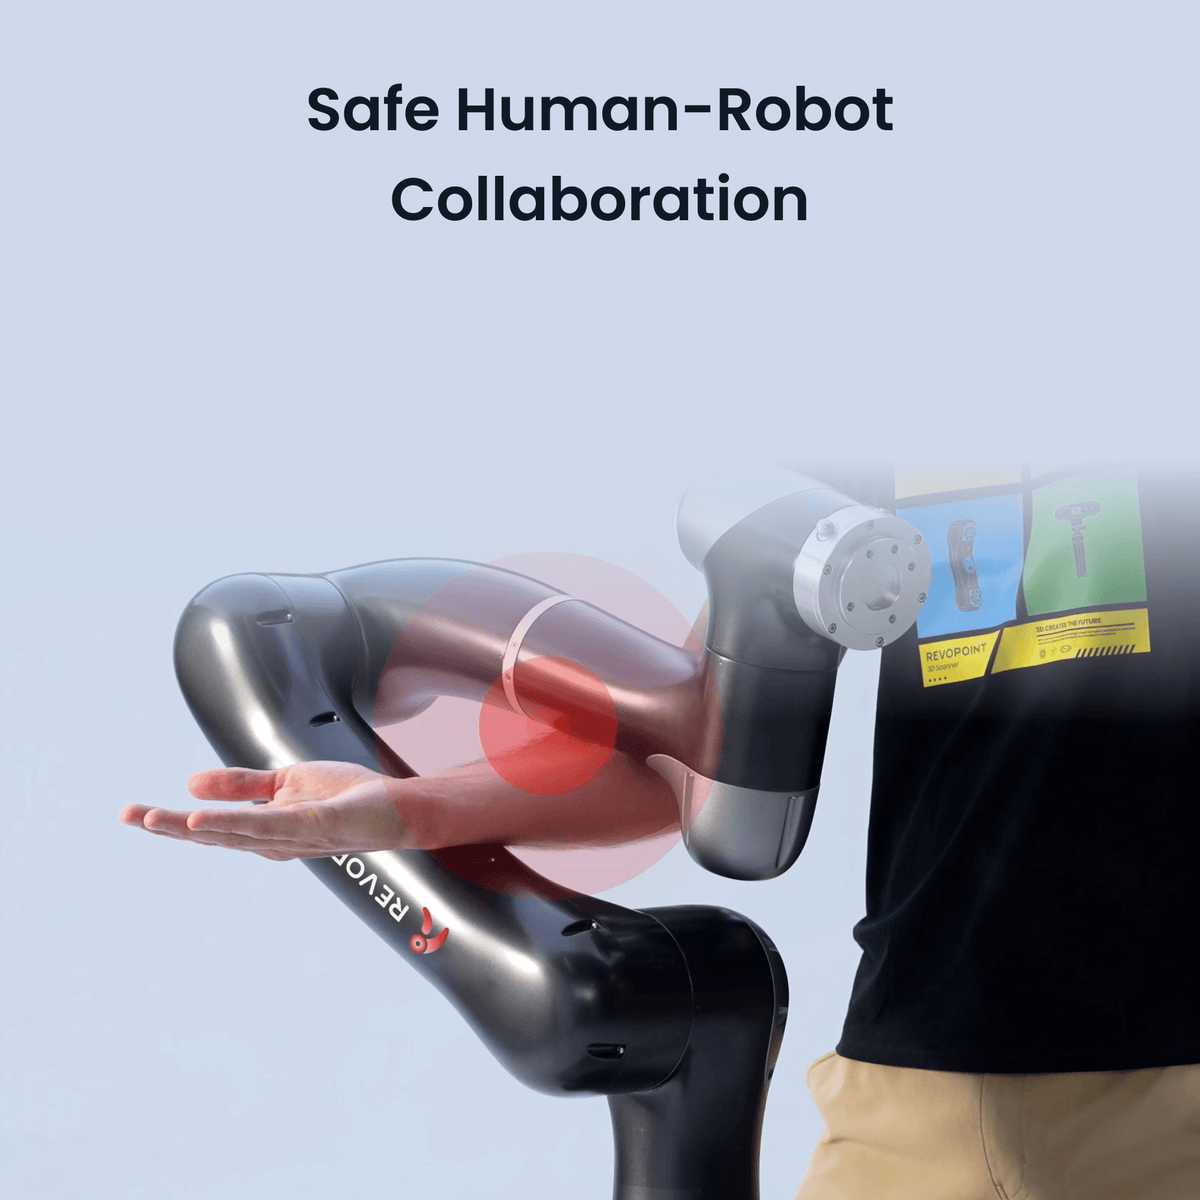
Sichere Zusammenarbeit
Arbeiten Sie sicher neben dem Roboter – keine Sicherheitszäune erforderlich. 1N-Kraftempfindlichkeit gewährleistet vollständigen Kollisionsschutz.


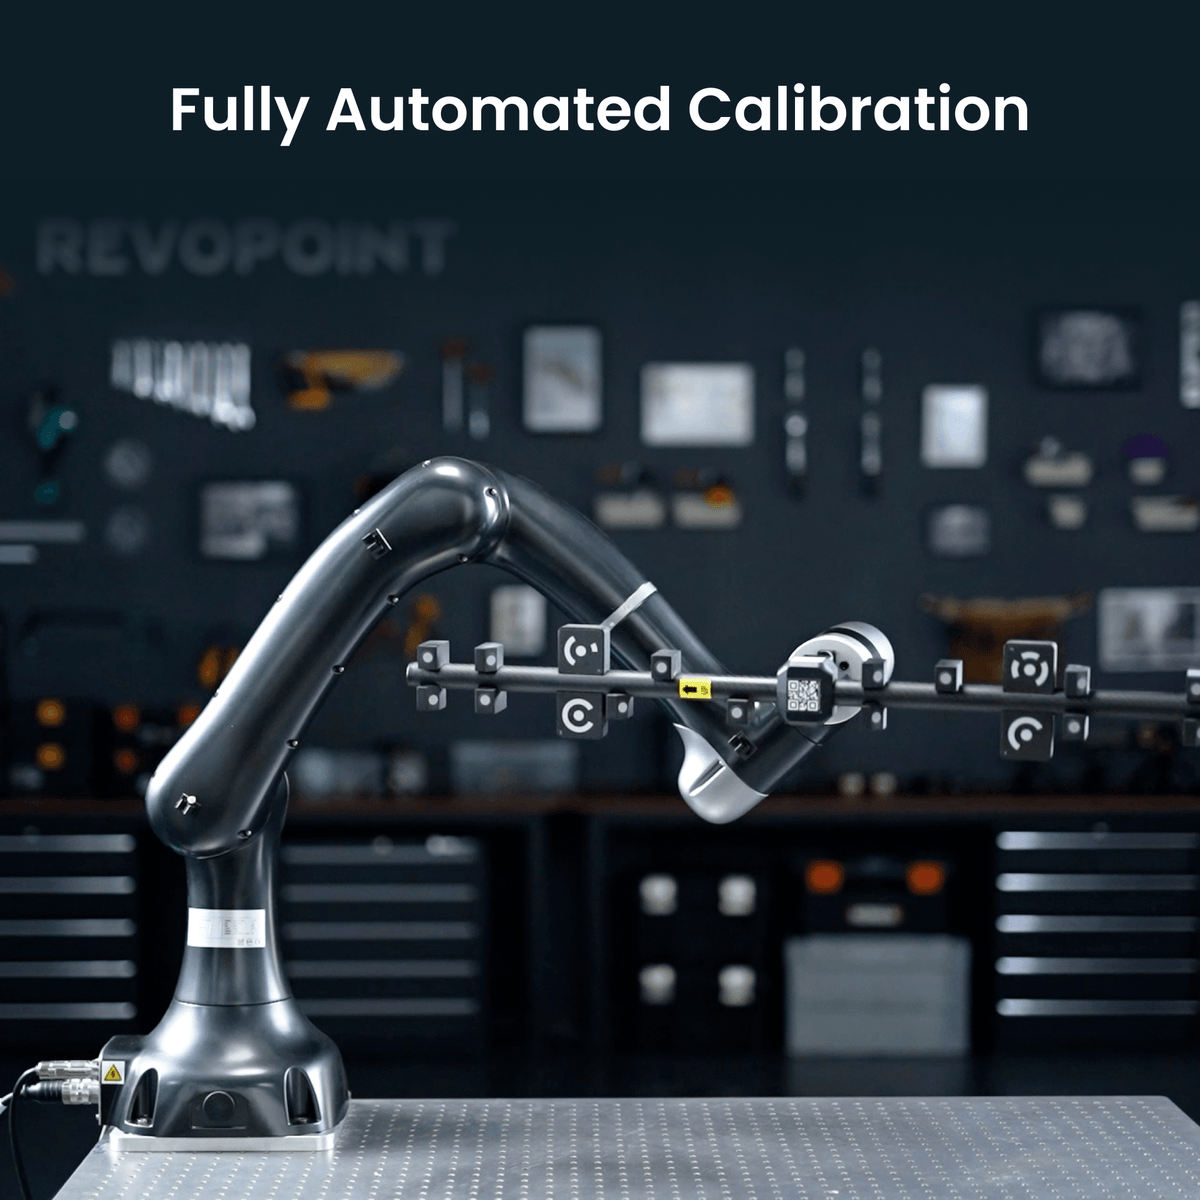
Schnelle automatisierte Kalibrierung
Erreichen Sie mit dem Auto-Kalibrierungssystem von Trackit SR und Vbot 9 eine perfekte Multi-Pose-Kalibrierung frei von menschlichen Fehlern — zuverlässig, präzise und einfach.


Entwicklungskit für Drittanbieter
Ein TCP/IP-Steuerprotokoll verbindet Drittanbieter-Anwendungen mit Revo Track für die Echtzeitsteuerung von Scan und Nachbearbeitung
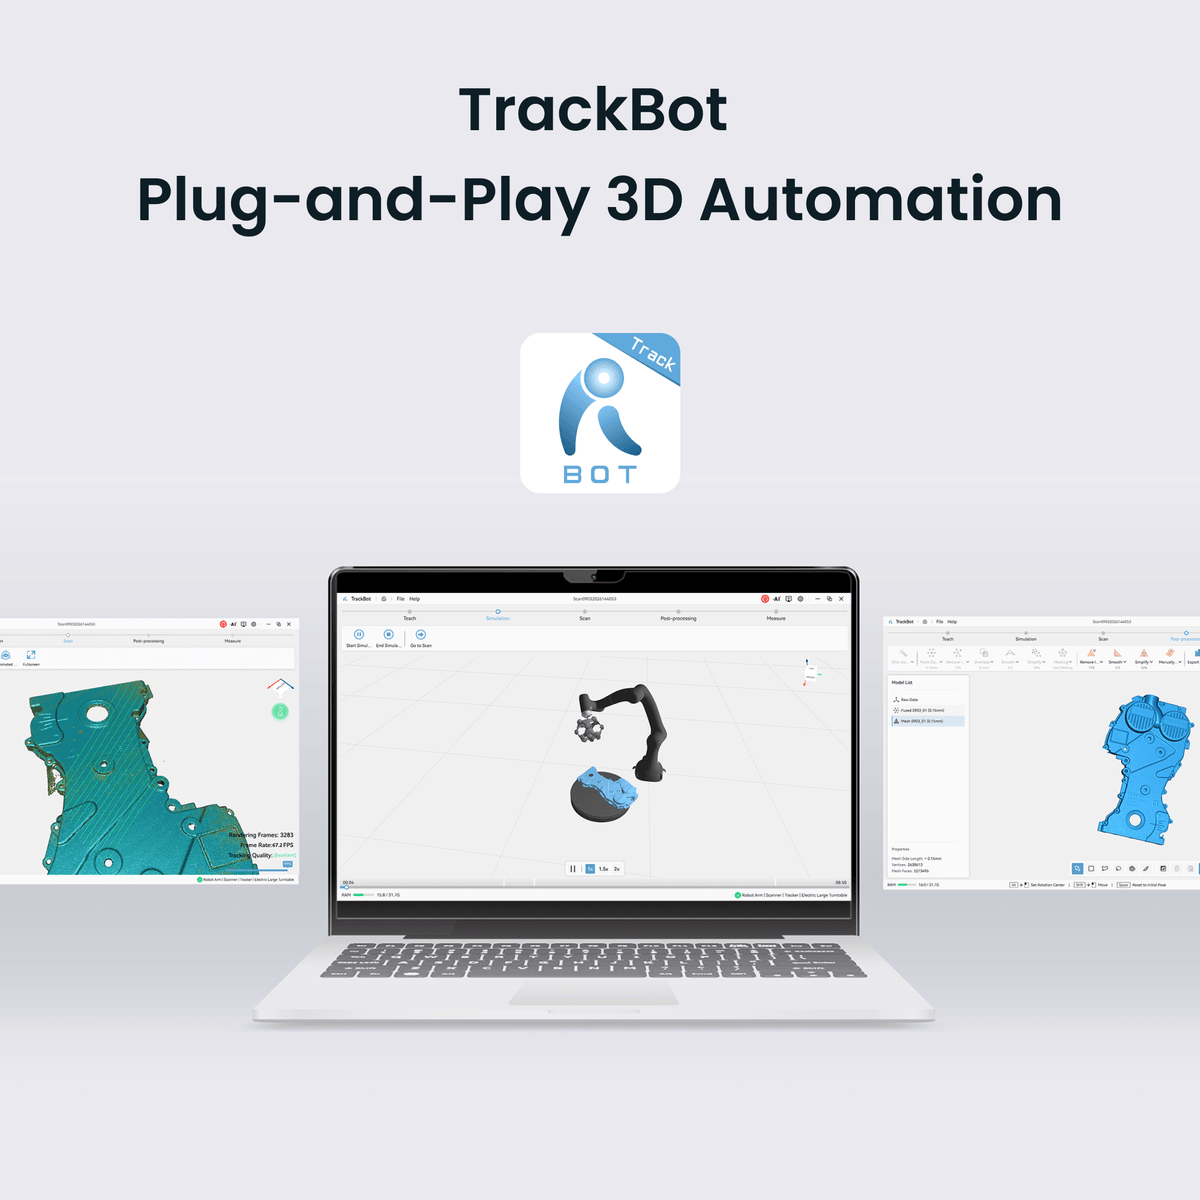
TrackBot – Plug-and-Play-3D-Automatisierung
Richten Sie automatisierte Scans in Minuten ein – Drag-to-Teach, CAD-to-Path oder Vision-to-Path. Keine Programmierung erforderlich.


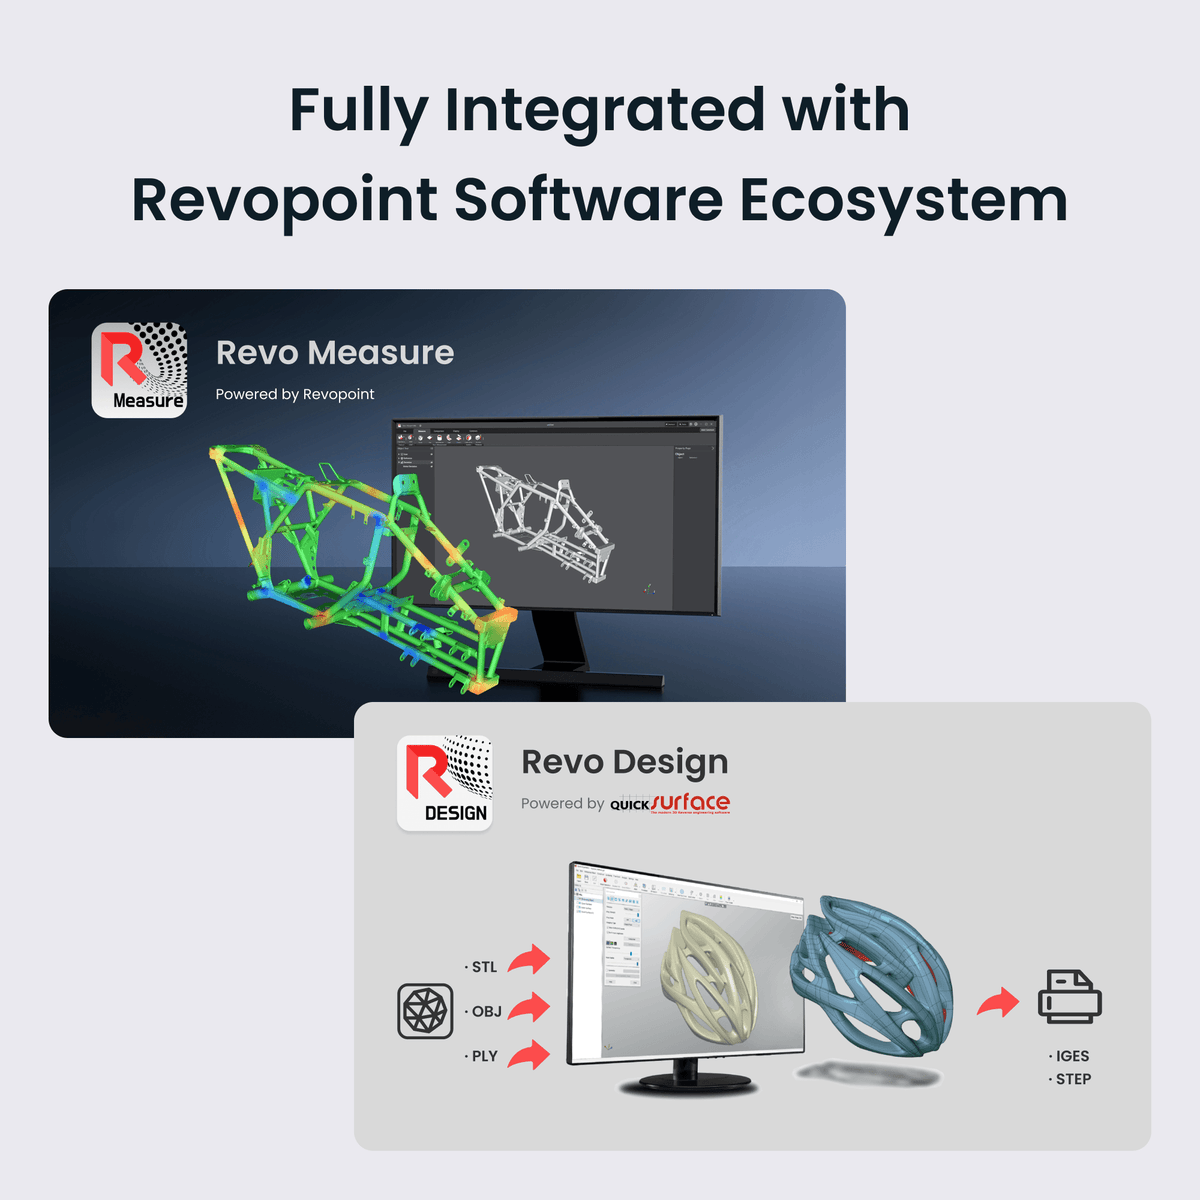
Vollständig integriert in das Revopoint Software-Ökosystem
Integrieren Sie Revo Measure für Ein-Klick-Messungen, CAD-Vergleich und über 10 GD&T-Funktionen.


Abnehmbar & Flexibel
Der Trackit SR Scanner lässt sich vom Vbot 9 abnehmen für unabhängigen Handbetrieb – für die Flexibilität, zwischen vollautomatisiertem robotergestütztem Scannen und manuellem Scannen zu wechseln, ohne Ihr Setup zu ändern.

Trackit SR Tracking-3D-Scanner
Nehmen Sie den Scanner für kabelloses, eigenständiges markerloses Scannen einfach ab – ideal für komplexe Strukturen oder Szenarien, die der Roboterarm nicht erreichen kann. Behält die hochpräzise Scangenauigkeit sowohl im Roboter- als auch im Handbetrieb bei.
Mehr erfahren
Robot Vbot 9
Leichter 6-Achsen-Cobot mit einem Arbeitsradius von 919 mm und einer Kraftempfindlichkeit von 1 N für eine sichere Mensch-Roboter-Zusammenarbeit. Lässt sich nahtlos mit dem Trackit SR kombinieren, um automatisierte Mehrpositions-Scans an komplexen Werkstücken durchzuführen.
Mehr erfahrenProfessionelle Lösungen

Automatisiertes 3D-Scannen
Automatische Planung von Scanpfaden mit mehreren Posen über die Blade-Oberflächen und die Grundmerkmale hinweg mithilfe einer KI-gestützten Kollisionsvermeidung – zur Erfassung einer 360°-Punktwolke in einer einzigen Aufstellung.

Additive Fertigung
Erfassen Sie automatisch Punktwolken von Überhängen, Gitterstrukturen und inneren Hohlräumen – und generieren Sie STL-Daten für Modellreparatur, Prozesskompensation und Nachfertigung.

Gießen und Schmieden
Scannen Sie Gussteile und heiße Werkstücke automatisch mit Echtzeit-Wärmekompensation – zur schnellen Identifizierung von Materialabweichungen, Schrumpfung und Oberflächenfehlern, um die Formkorrektur zu beschleunigen.

Kunststoffe
Automatisierte Inspektion für spritzgegossene, blasgeformte und tiefgezogene Teile – zur Erkennung von Schrumpfung, Verzug, Rückfederung und Konturverformung in der Serienproduktion.

Metallumformung
Automatisches Scannen von Schweißnähten, Bohrungspositionen und Oberflächenprofilen an Karosserieblechen – mit Punktwolkenvergleich gegen CAD über offene TCP/IP-Schnittstellen für die Integration in die Produktionslinie.

Batterieinspektion
Mehr-Posen-Roboterscanning erfasst alle sechs Seiten, Dichtungszonen und Anschlüsse prismatischer Batteriegehäuse – zur Erkennung von Ausbeulungen, Dellen, Dichtungsversatz und Maßabweichungen.
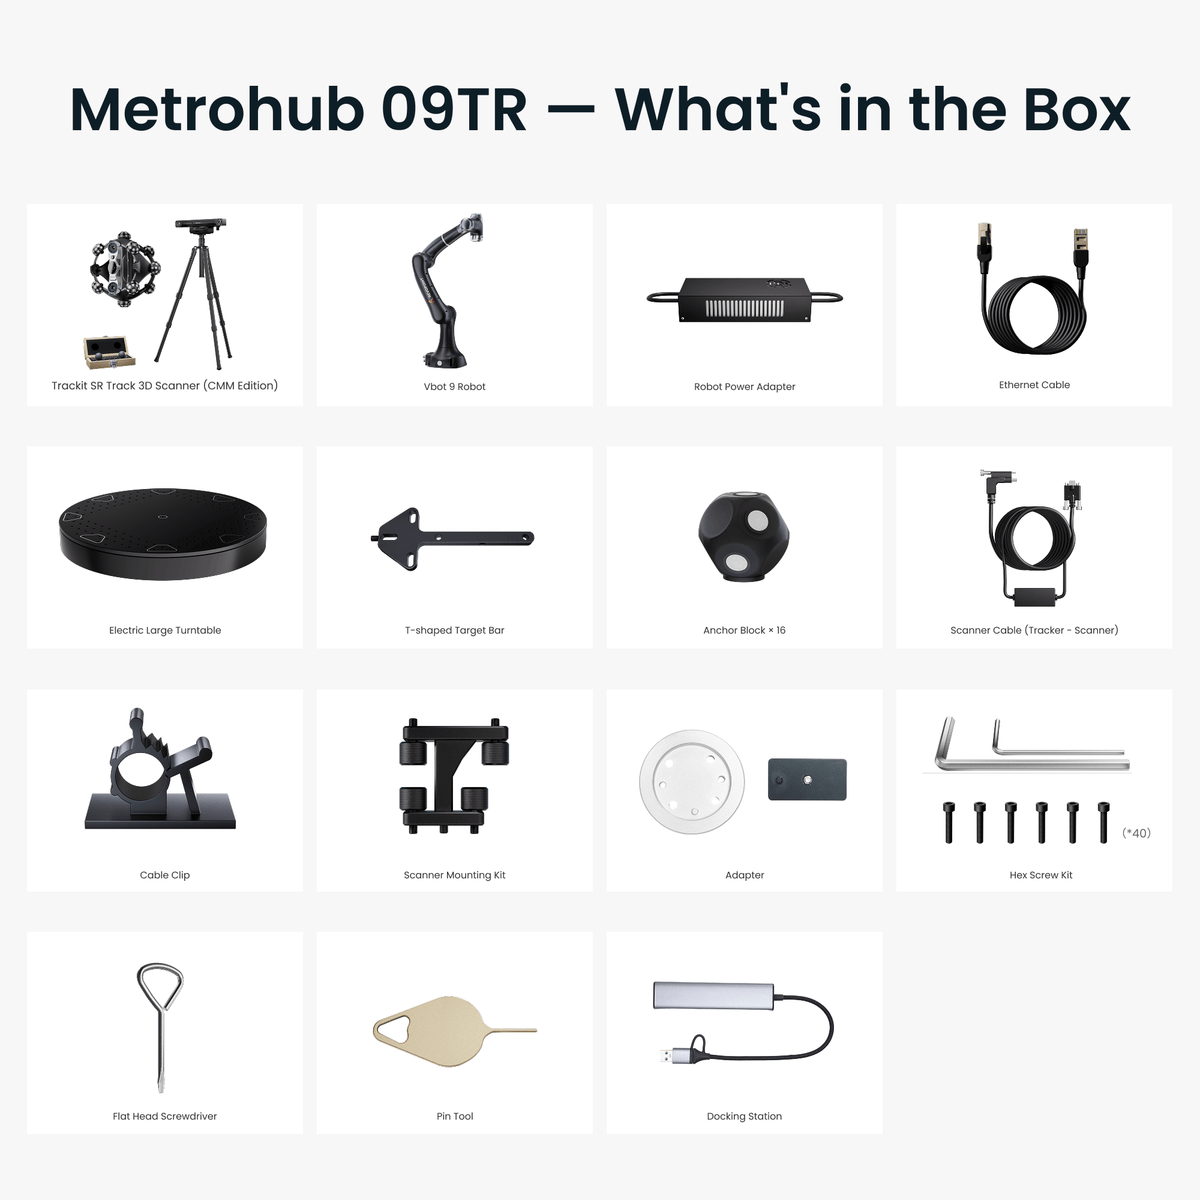
Was ist in der Box?
Standard-Edition

Trackit SR Track 3D-Scanner (KMM-Edition)

Vbot 9 Roboter

Roboter-Netzteil

Ethernet-Kabel

Großer eletrischer Drehteller

T-förmiger Target-Stab

Ankerblock × 16

Scanner-Kabel (Tracker – Scanner)

Kabelklemme

Scanner-Montagekit

Adapter

Inbusschrauben-Set

Schlitzschraubendreher

Einstellstift

Dockingstation
Spezifikationen
| Metrohub 09 TR Roboter-3D-Scansystem | |
|---|---|
| Hauptkomponenten | Trackit SR Optischer Tracking-3D-Scanner, Roboter Vbot 9 |
| Metrohub 09TR Volumetrische Genauigkeit① | 0,025 mm + 0,04 mm × L (m) |
| Scannbare Objektabmessungen | ∅500 mm × H 500 mm |
| Montageabmessungen des Arbeitstisches (L × B × H) | 90 × 90 × 80 cm |
| Arbeitsradius des Roboterarms | 919 mm |
| Versandabmessungen | Vbot 9 : 91 × 55 × 52 cm Trackit SR : 98 × 27 × 42 cm |
| Gesamtgewicht | Vbot 9 : 36,5 kg Trackit SR : 18,6 kg |
| Trackit SR Optischer Tracking-3D-Scanner | |||
|---|---|---|---|
| Hauptkomponenten | Trackit SR Optischer Tracking-3D-Scanner, Roboter Vbot 9 | ||
| Metrohub 09TR Volumetrische Genauigkeit① | 0,025 mm + 0,04 mm × L (m) | ||
| Scannbare Objektabmessungen | ∅500 mm × H 500 mm | ||
| Montageabmessungen des Arbeitstisches (L × B × H) | 90 × 90 × 80 cm | ||
| Arbeitsradius des Roboterarms | 919 mm | ||
| Versandabmessungen | Vbot 9 : 91 × 55 × 52 cm Trackit SR : 98 × 27 × 42 cm |
||
| Gesamtgewicht | Vbot 9 : 36,5 kg Trackit SR : 18,6 kg |
||
|
Scanner

|
Tracker

|
||
| Punktabstand (fusioniert), bis zu | 0,05 mm | Empfohlener Bauteilgrößenbereich | 0,01 – 4 m |
| Scangeschwindigkeit, bis zu | 2.000.000 Punkte/s | Arbeitsabstand | 800 mm – 2500 mm |
| Lichtquelle② | Feinmodus: 30 blaue Kreuzlaserlinien Fernmodus: 17 blaue parallele Laserlinien Tieflochmodus: 1 blaue Einzellaserlinie |
Minimaler Tracking-Frame | 587 × 569 mm @ 800 mm |
| Arbeitsabstand | Kreuzlinienlaser: 200 – 400 mm Parallele Laserlinien: 250 – 500 mm Einzellinienlaser: 200 – 400 mm |
Maximaler Tracking-Frame | 2075 × 1778 mm @ 2500 mm |
| Einzelner Erfassungsbereich bei kürzestem Abstand | 123 × 130 mm bei 200 mm | Tracking-Volumen | 3 m³ |
| Einzelner Erfassungsbereich bei größtem Abstand | 330 × 325 mm bei 500 mm | Gewicht | 1,5 kg |
| Gewicht | 1,0 kg | Abmessungen (L × B × H) | 441 × 111 × 103 mm |
| Abmessungen (L × B × H) | 250 × 250 × 177 mm | Tracking-Band | NIR |
| Betriebstemperaturbereich③ | 0 - 30 ℃ | ||
| Ausgabeformate | PLY, OBJ, STL, ASC, 3MF, GLTF, FBX | ||
| Material | Rahmen: Kohlefaser Gehäuse: Polycarbonat |
||
| Roboter | ||
|---|---|---|
|
Vbot 9

|
||
| Nutzlast | 5 kg | |
| Arbeitsradius | 919 mm | |
| Gewicht | 17,5 kg | |
| Anzahl der Achsen | 6 | |
| Maximale TCP-Geschwindigkeit | ≤ 2,0 m/s | |
| Betriebstemperatur | 0 °C ~ +50 °C | |
| Lagertemperatur | -10 °C ~ +55 °C | |
| Maximale Luftfeuchtigkeit | 0 % ~ 93 %, nicht kondensierend, nicht bereifend | |
| Gelenkbewegungsbereich (ROM) | Achse J1 | ±360° |
| Achse J2 | ±135° | |
| Achse J3 | -170° ~ +140° | |
| Achse J4 | ±360° | |
| Achse J5 | ±360° | |
| Achse J6 | ±360° | |
| Einzelgelenkgeschwindigkeit | Achse J1 | 180°/s |
| Achse J2 | 180°/s | |
| Achse J3 | 180°/s | |
| Achse J4 | 180°/s | |
| Achse J5 | 180°/s | |
| Achse J6 | 180°/s | |
| Geräuschpegel | ≤ 70 dB(A) | |
| Steuerungstyp | Integriert | |
|
Hinweis ① Die volumetrische Genauigkeit wird in einer kontrollierten Laborumgebung ermittelt. Tatsächliche Ergebnisse können je nach Betriebsumgebung variieren. ② Sicherheitshinweise für Laser der Klasse 2: 1) Das Produkt verwendet einen Laserprojektor der Klasse 2. Vermeiden Sie es, aus nächster Nähe direkt hineinzublicken! Einzelheiten entnehmen Sie bitte dem Normdokument für Laser der Klasse 2. 2) Um Netzhautschäden zu vermeiden, blicken Sie nicht direkt in den Laserstrahl durch optische Instrumente, die ihn vergrößern können (z. B. Teleskope und Kameraobjektive). 3) Um Laserreflexionen zu vermeiden, platzieren Sie keine reflektierenden Oberflächen wie Spiegel oder Glas im Strahlengang des Lasers. ③ Für optimale Genauigkeit wird empfohlen, das Produkt in einem Umgebungstemperaturbereich von 20 °C bis 25 °C (68 °F bis 77 °F) zu verwenden. ④ Dieses Produkt verfügt über blinkende Lichter, die für Personen mit photosensitiver Epilepsie möglicherweise nicht geeignet sind. |
||
FAQ
Unterstützt es Schnittstellen für die Sekundärentwicklung?
Werden andere Marken von Industrie- und kollaborativen Robotern unterstützt?
Was ist im Lieferumfang enthalten?
Muss ich den Roboter programmieren und einlernen?
Was ist der wesentliche Unterschied zwischen Metrohub 09YU und 09TR?
Wie unterscheiden sich Metrohub 09YU und Metrohub 09TR bei Genauigkeit und Scaneffizienz?
(2) Scaneffizienz: Metrohub 09YU erreicht bis zu 3.000.000 Punkte/s im mehrlinigen Lasermodus und bis zu 7.000.000 Punkte/s im vollflächigen blauen strukturierten Lichtmodus. Metrohub 09TR erreicht bis zu 2.000.000 Punkte/s und ist besonders auf die koordinierte Datenerfassung durch Roboter und optisches Tracking ausgelegt.
Wie unterscheiden sich die Bereitstellungsanforderungen von Metrohub 09YU und Metrohub 09TR?
Welche Software wird mit Metrohub 09YU und Metrohub 09TR verwendet? Sind die Funktionen identisch?
Wie unterscheiden sich die Scanmodi von Metrohub 09YU und Metrohub 09TR?
Metrohub 09TR: Unterstützt stationäres Tracking und Drehteller-Tracking. Stationäres Tracking eignet sich für kleinere Werkstücke. Beim Drehteller-Tracking koordinieren sich Tracker, Scanner, Roboter und großer elektrischer Drehteller für die automatisierte Punktwolkenerfassung größerer Werkstücke.
Wie unterscheiden sich die Scan-Workflows von Metrohub 09YU und Metrohub 09TR?
Metrohub 09TR: Die Software verwaltet das Sichtfeld des Trackers, die Hand-Auge-Kalibrierung, die Roboter-Teaching-Pfade und die Koordination mit dem Drehteller. Im stationären Tracking-Modus müssen Tracker und Werkstück während des Scans ruhig stehen.