


Robotic Automated 3D Scanning System
Übersicht


Metrohub 09YU
Automatisiertes 3D-Scansystem

0,015 mm + 0,04 mm × L (m)
Volumetrische Genauigkeit

7.000.000 Punkte/s
Schnelle Scangeschwindigkeit


Abnehmbar & Flexibel
Tragbarer Standalone-Scanner

Vom Scan zur Messung – vollautomatisch
Verifizierte Messungen

Sanfte Drag-to-Teach-Bedienung

Maximale Nutzlast

Agile Bewegung
6-Achsen, ±360° Bewegung

TCP/IP-Drittanbieter-Integration

MetroBot
Automatisierungs-Scan-Software
Funktionen
Der Metrohub 09YU integriert den MetroY Ultra 3D-Scanner, den 6-Achsen Vbot 9 Roboter und die MetroBot Software – für automatisiertes Mehrwinkel-Scannen, Messanalyse und Inspektionsberichte mit Drag-to-Teach-Pfadplanung und Digital-Twin-Simulation.
Hochpräzises automatisiertes Scannen
Automatisierte Punktwolkenerfassung mehrwinkliger komplexer Werkstücke bis zu 0,5 m Durchmesser mit dem flexiblen 6-Achsen Vbot 9, ausgestattet mit dem MetroY Ultra 3D-Scanner.
Volumetrische Genauigkeit: 0,015 mm + 0,04 mm × L (m)
Agile Bewegung: 6-Achsen, ±360° Bewegung


Echtzeit. Intelligente Mehrfach-Scanmodi
34 Kreuzlinienlaser, 15 parallele Laserlinien, 1 Tieflochlaser und 62-Linien-Vollflächen-Strukturlicht – bis zu 3.000.000 Punkte/s auf dunklen Oberflächen, 7.000.000 Punkte/s für Vollflächenabdeckung.

Automatisierter Batch-Workflow „Scan-to-Measure“
Einmalige Einrichtung einer Vorlage – Metrohub 09YU scannt wiederkehrende Teile automatisch und leitet die Daten direkt an Revo Measure weiter, wo die GD&T-Analyse und die Ausgabe der Ergebnisse erfolgen.
Erfahren Sie mehr >
Automatisierte Genauigkeitsverifizierung vor Ort
Platzieren Sie die Kugelplatte in MetroBot – der Metrohub 09YU scannt, berechnet und bestätigt die Genauigkeit automatisch vor jeder Inspektion.

Globales Marker-Tracking & Präzisions-Stitching
Die globale Marker-Ausrichtung erstellt ein einheitliches Koordinatensystem – minimiert kumulative Stitching-Fehler über Mehrwinkel-Scans für zuverlässige Rückmodellierung, Messung und Abweichungsanalyse.
Abnehmbares Dual-Mode-Scannen: Automatisiert & Handbetrieb
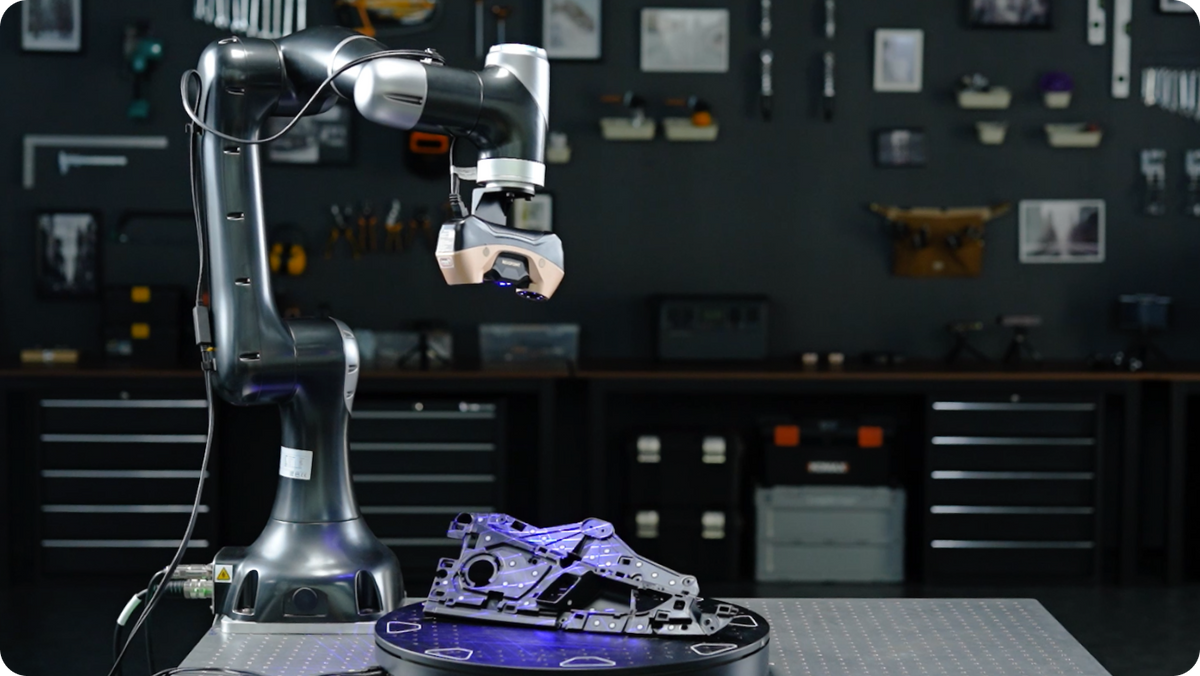
Montieren Sie den MetroY Ultra am Vbot 9 für vollautomatisiertes Blaulaser-Scannen – präzise, wiederholbar und freihändig bei komplexen Werkstücken.
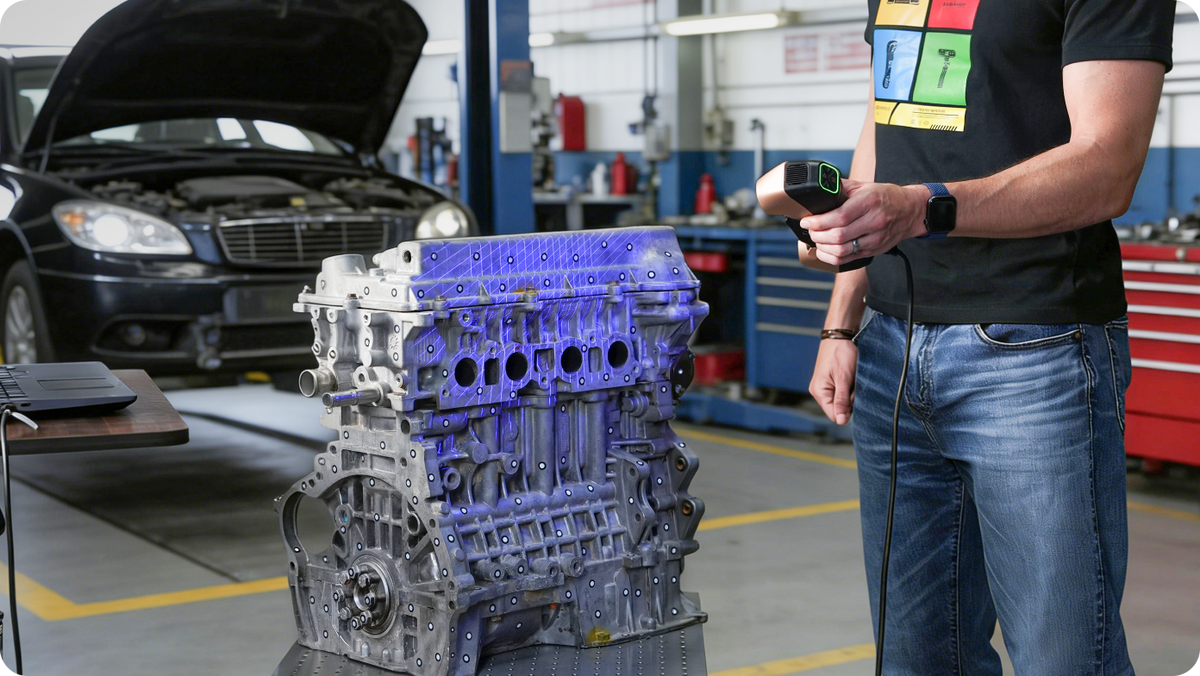
Der MetroY Ultra 3D-Scanner lässt sich vom Roboterarm abnehmen für Handbetrieb oder Drehteller-Scannen und deckt Werkstücke von 10 × 10 × 10 mm bis 2 × 2 × 2 m für maximale Anwendungsflexibilität ab.
6-Achsen-Kraftmessung
Die integrierten 6-Achsen-Kraftsensoren des Vbot 9 liefern Echtzeit-Kraftfeedback und präzise Kraftkontrolle für hochpräzise industrielle Anwendungen.
Intuitive Drag-to-Teach-Einrichtung
Vorab-Scan zur Verifizierung von Roboterpfaden, Scan-Abdeckung und Datenqualität in MetroBot vor dem vollständigen Durchlauf – für maximale Scan-Erfolgsquote.
Sichere Mensch-Roboter-Kollaboration
Arbeiten Sie sicher neben dem Roboter – ohne Sicherheitszäune oder separate Bereiche – dank 1N-Kraftempfindlichkeit für vollständigen Kollisionsschutz.
Vollautomatische Kalibrierung
Der automatisierte Kalibrierungs-Workflow vereinfacht die Kalibrierung von Roboter, 3D-Scanner und Drehteller – eliminiert menschliche Fehler für zuverlässige, präzise und wiederholbare Ergebnisse.
MetroBot — Plug-and-Play 3D Automation
MetroBot – Plug-and-Play-3D-Automatisierung
Richten Sie automatisierte Scans in Minuten ein – mit Drag-to-Teach, CAD-to-Path oder Vision-to-Path – ohne komplexe Programmierung. MetroBot übernimmt die Pfaderstellung intuitiv, damit Sie sich auf Ergebnisse konzentrieren können, nicht auf das Setup.


Drittanbieter-Entwicklungskit
Das TCP/IP-Software-Steuerprotokoll ermöglicht die einfache Integration in Drittanbieter-Steuerungssoftware für Fabrikautomation, Inspektion, Batch-3D-Scannen und andere Anwendungen.
Fully Integrated with Revopoint Software Ecosystem
Integrieren Sie Revo Measure für Ein-Klick-Messungen, CAD-Vergleich und über 10 GD&T-Funktionen – von der Datenerfassung bis zum PDF-Bericht-Export. Kombinieren Sie es mit Revo Design für Reverse Engineering und Modellrekonstruktion.


Detachable & Flexible
Der MetroY Ultra lässt sich für den Handbetrieb abnehmen – Roboterarm oder eigenständiges Scannen.

MetroY Ultra 3D-Scanner
Nehmen Sie den Scanner ab für kabelloses, eigenständiges Scannen – ideal für komplexe Strukturen oder Szenarien, welche der Roboterarm nicht erreichen kann. Behält die hochpräzise Scangenauigkeit sowohl im Roboter- als auch im Handbetrieb bei.
Mehr erfahren
Roboter Vbot 9
Leichter 6-Achsen-Cobot mit 919 mm Arbeitsradius und 1N-Kraftempfindlichkeit für sichere Mensch-Roboter-Kollaboration. Kombiniert sich nahtlos mit dem MetroY Ultra für automatisiertes Mehr-Posen-Scannen komplexer Werkstücke.
Mehr erfahrenProfessionelle Lösungen

Automatisiertes 3D-Scannen
Planen Sie automatisch Mehr-Posen-Scanpfade über Blattoberflächen und Root-Merkmale mit KI-Kollisionsvermeidung – für eine vollständige 360°-Punktwolkenerfassung in einem einzigen Setup.

Additive Fertigung
Erfassen Sie automatisch Punktwolken von Überhängen, Gitterstrukturen und internen Hohlräumen – und generieren Sie STL-Daten für Modellreparatur, Prozesskompensation und Nachfertigung.

Gießen und Schmieden
Scannen Sie Guss- und Warmwerkstücke automatisch mit Echtzeit-Wärmekompensation – zur schnellen Identifizierung von Materialabweichungen, Schrumpfung und Oberflächenfehlern, um die Formkorrektur zu beschleunigen.

Kunststoffe
Automatisierte Inspektion für spritzgegossene, blasgeformte und tiefgezogene Teile – zur Erkennung von Schrumpfung, Verzug, Rückfederung und Konturverformung in der Serienproduktion.

Metallformung
Automatisches Scannen von Schweißnähten, Lochpositionen und Oberflächenprofilen an Karosserieteilen – Vergleich von Punktwolken mit CAD-Daten über offene TCP/IP-Schnittstellen zur Integration in die Fertigungslinie.

Batterieinspektion
Mehr-Posen-Roboterscanning erfasst alle sechs Seiten, Dichtungszonen und Anschlüsse prismatischer Batteriegehäuse – zur Erkennung von Ausbeulungen, Dellen, Dichtungsversatz und Maßabweichungen.
Lieferumfang

MetroY Ultra 3D-Scanner

Vbot 9 Roboter

Scanner-Kabel
(USB-C auf USB-C Kabel)

Netzteil

Marker × 1000

Kalibrierplatte

Kugelplatte

Roboter-Netzteil

Ethernet-Kabel

großer elektrischer Drehteller

T-förmiger Target-Stab × 8

Kabelklemme

Scanner-Adapter

Inbusschrauben-Set

Schlitzschraubendreher

Einstellstift

Dockingstation
Spezifikationen
| Metrohub 09YU | |
|---|---|
| Hauptkomponenten | Metrohub 09YU, Robot Vbot 9 |
| Metrohub 09YU Volumetrische Genauigkeit① | 0,015 mm + 0,04 mm × L (m) |
| Scanner-Spezifikationen | |
|---|---|
|
MetroY Ultra

|
|
| Technologie | Mehrlinien-Laserscan und vollflächiger Strukturlichtscan |
| Scannbare Objektgröße | Klein bis mittelgroß |
| Einzelbild-Präzision, bis zu | 0,01 mm |
| Einzelbild-Genauigkeit, bis zu | 0,015 mm |
| Volumetrische Genauigkeit | 0,015 mm + 0,04 mm × L (m), L ist die Länge des Objekts. |
| Punktabstand (fusioniert), bis zu | 0,05 mm |
| Arbeitsabstand | 200 ~ 400 mm |
| Einzelner Erfassungsbereich bei kürzestem Abstand | 152 × 138 mm bei 200 mm |
| Einzelner Erfassungsbereich bei größtem Abstand | 332 × 276 mm bei 400 mm |
| Sichtfeld (H × V) | 49 × 38° |
| Minimales Scanvolumen | 10 × 10 × 10 mm |
| Maximales Scanvolumen | 2 × 2 × 2 m |
| Scangeschwindigkeit, bis zu | NVIDIA GPU: 90 fps CPU: 60 fps |
| Punktverarbeitungsrate | Mehrlinien-Laserscan: 3.000.000 Punkte/s Vollflächiger Strukturlichtscan: 7.000.000 Punkte/s |
| RGB-Kamera-Auflösung | 2 Megapixel |
| Tracking-Methoden | Globaler Marker |
| 3D-Lichtquelle | 34 blaue Kreuzlaserlinien 15 blaue parallele Laserlinien 1 blaue Einzellaserlinie für tiefe Löcher 62 blaue Linien vollflächiges Strukturlicht |
| Fülllichter | 12 blaue LEDs |
| CPU | 4-Core-ARM, 2,0 GHz |
| Integrierte Chip-Berechnung | Tiefenberechnung |
| Tasten | 4 |
| Ausgabe-Dateiformate | PLY, OBJ, STL, ASC, 3MF, GLTF, FBX |
| Druckfertige 3D-Modelle | ✔ |
| Wi-Fi | 6 |
| Anschlusstyp | USB Typ-C auf Typ-C |
| Stromanforderungen | DC 12 V, 3 A |
| Scanner-Gewicht | 450 g |
| Abmessungen (L × B × H) | 211 × 94 × 47 mm |
| Scannen spezieller Objekte | Bitte verwenden Sie in den Laserlinien-Modi Scanspray beim Scannen transparenter oder spiegelnder Oberflächen. Die Verwendung von Scanspray wird bei der Verwendung der Vollflächige-Strukturlicht-Modi für transparente, schwarze, spiegelnde oder stark reflektierende Oberflächen empfohlen. |
| Benutzer-Neukalibrierung | Ja |
| Roboterspezifikationen | ||
|---|---|---|
|
Vbot 9

|
||
| Robot | Vbot 9 | |
| Nutzlast | 5 kg | |
| Arbeitsradius | 919 mm | |
| Gewicht | 17,5 kg | |
| Anzahl der Achsen | 6 | |
| Maximale TCP-Geschwindigkeit | ≤ 2,0 m/s | |
| Betriebstemperatur | 0°C ~ +50°C | |
| Lagertemperatur | -10°C ~ +55°C | |
| Maximale Luftfeuchtigkeit | 0 % ~ 93 %, nicht kondensierend, nicht bereifend | |
| Geräuschpegel | ≤70dB(A) | |
| Steuerungstyp | Integriert | |
| Gelenkbewegungsbereich (ROM) | Achse J1 | ±360° |
| Achse J2 | ±135° | |
| Achse J3 | -170°~ +140° | |
| Achse J4 | ±360° | |
| Achse J5 | ±360° | |
| Achse J6 | ±360° | |
| Einzelgelenkgeschwindigkeit | Achse J1 | 180°/s |
| Achse J2 | 180°/s | |
| Achse J3 | 180°/s | |
| Achse J4 | 180°/s | |
| Achse J5 | 180°/s | |
| Achse J6 | 180°/s | |
| Hinweis 1. Die volumetrische Genauigkeit wird in einer kontrollierten Laborumgebung ermittelt. Tatsächliche Ergebnisse können je nach Betriebsumgebung variieren. 2. Sicherheitshinweise für Laser der Klasse 2M: (1) Das Produkt verwendet einen Laserprojektor der Klasse 2M. Vermeiden Sie es, aus nächster Nähe direkt hineinzublicken! Einzelheiten entnehmen Sie bitte dem Normdokument für Laser der Klasse 2M. (2) Um Netzhautschäden zu vermeiden, blicken Sie nicht direkt in den Laserstrahl durch optische Instrumente, die ihn vergrößern können (z. B. Teleskope und Kameraobjektive). (3) Um Laserreflexionen zu vermeiden, platzieren Sie keine reflektierenden Oberflächen wie Spiegel oder Glas im Strahlengang des Lasers. 3. Für optimale Genauigkeit wird empfohlen, das Produkt in einem Umgebungstemperaturbereich von 20 °C bis 25 °C (68 °F bis 77 °F) zu verwenden. 4. Dieses Produkt verfügt über blinkende Lichter, die für Personen mit photosensitiver Epilepsie möglicherweise nicht geeignet sind. |
||
Metrohub 09YU
Broschüre

Software herunterladen
MetroBot – Automatisierungs-Scan-Software für robotergestützte 3D-Scanner
MetroBot – Automatisierungs-Scan-Software für robotergestützte 3D-Scanner

24/7 Support
Sprechen Sie jetzt mit einem Revopoint-Experten. Ob per Telefon, Chat oder E-Mail – wir helfen Ihnen gerne bei allen Fragen und Problemen rund um unsere Produkte.
Sprechen Sie jetzt mit einem Revopoint-Experten. Ob per Telefon, Chat oder E-Mail – wir helfen Ihnen gerne bei allen Fragen und Problemen rund um unsere Produkte.
