


- Photos


Nouveau
Automatisé
Flexible
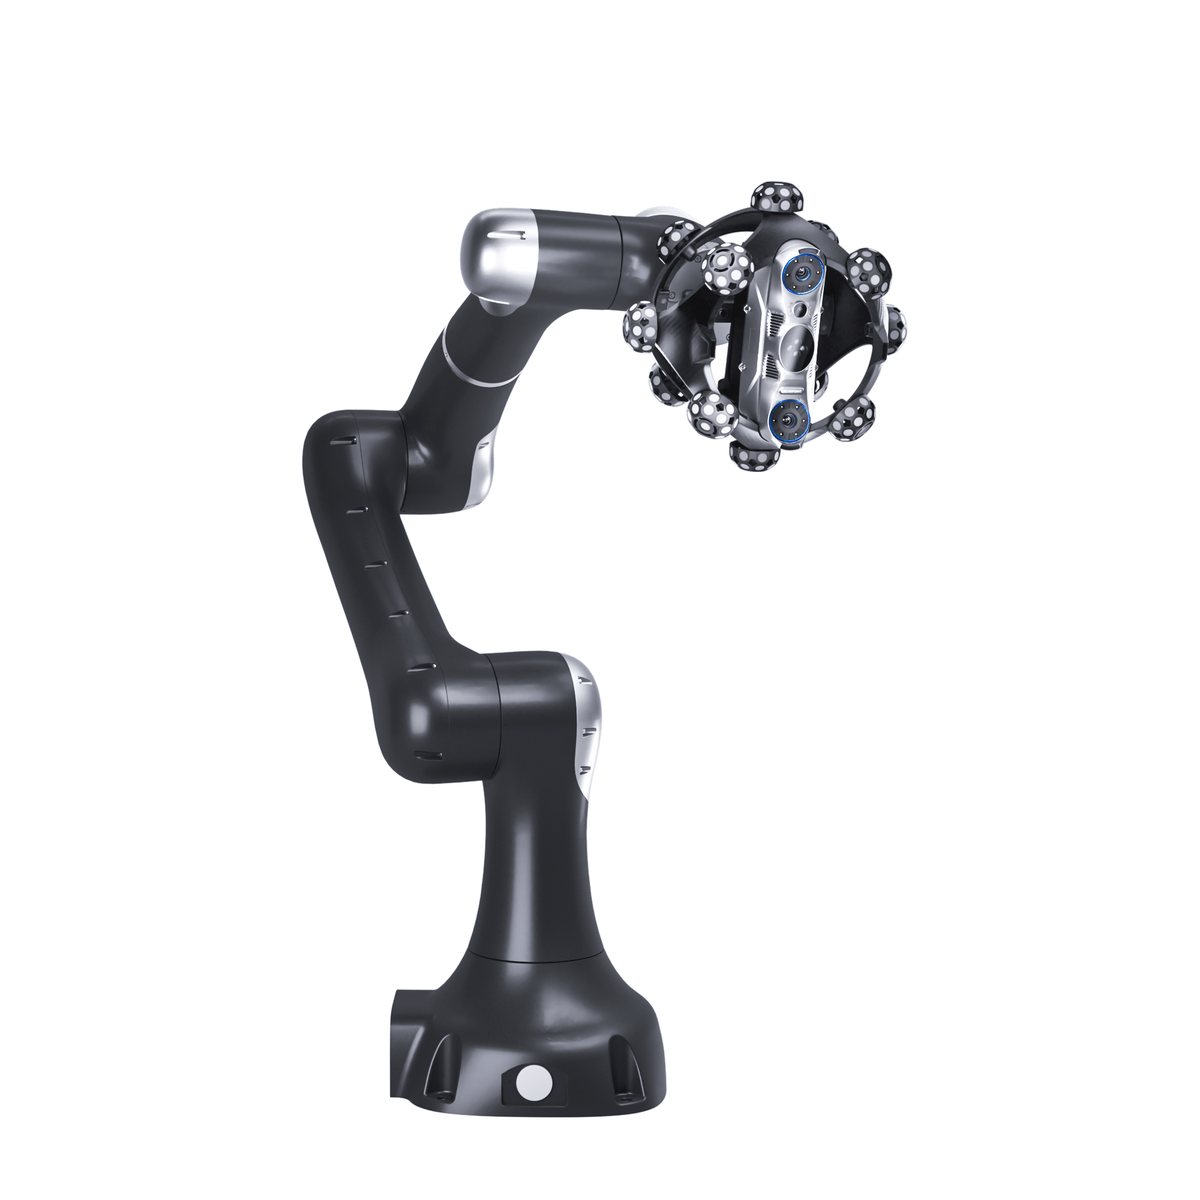
Metrohub 09TR : Système de numérisation 3D robotisé à suivi optique pour la numérisation et l’inspection automatisées
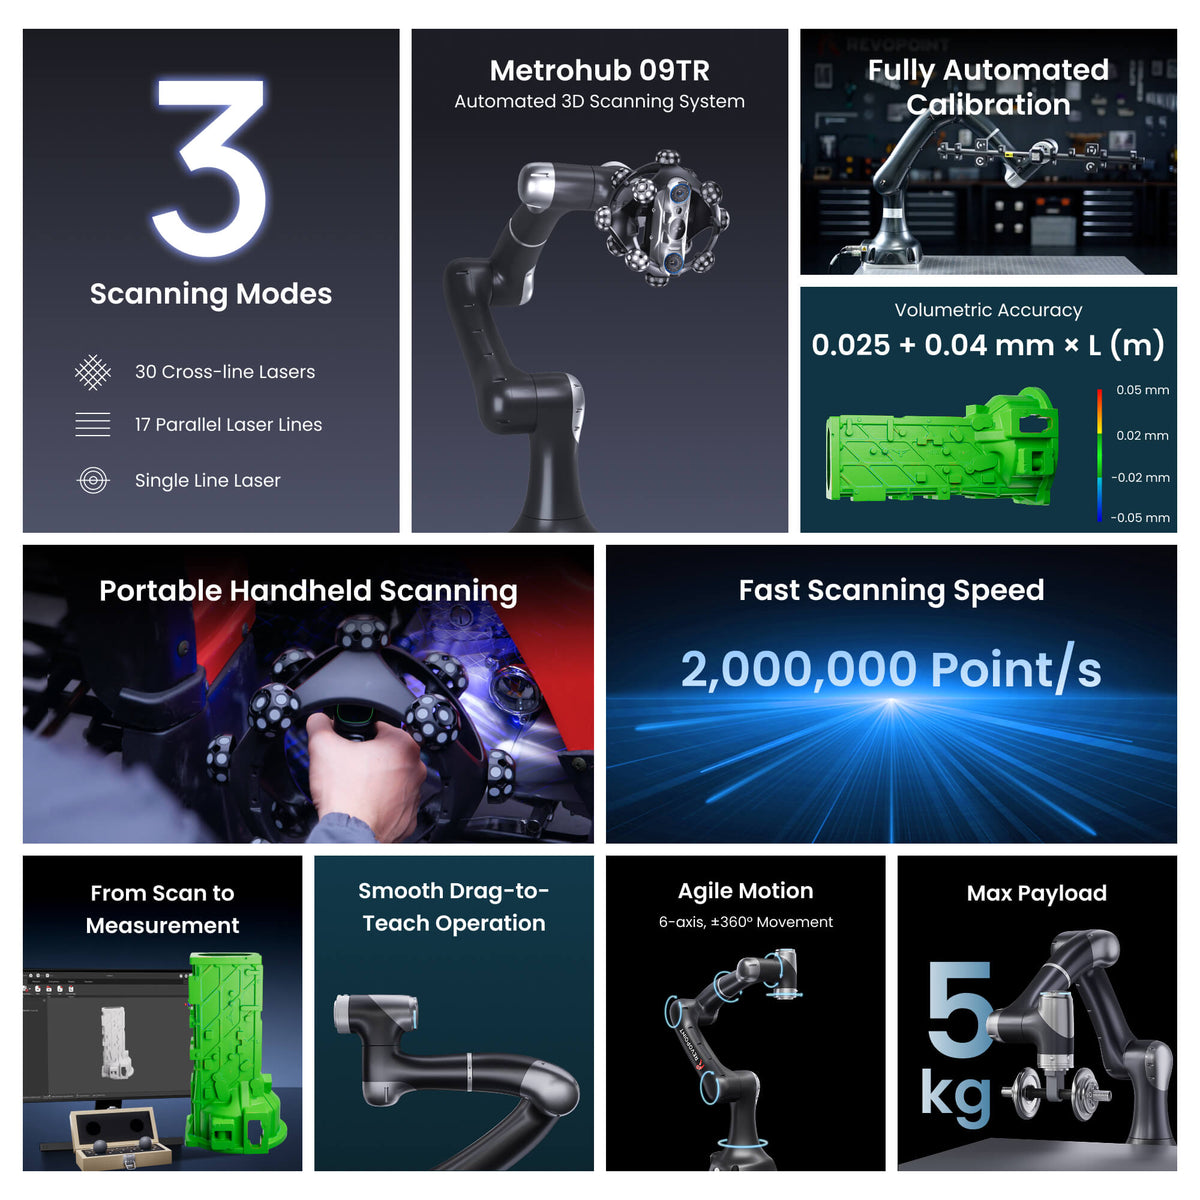
· Exactitude volumétrique : 0,025 mm + 0,04 mm × L (m)
· Capture par triple laser bleu
· Vitesse de numérisation rapide : 2 000 000 points/s
· Mesure et inspection 3D certifiées
· Mouvement agile : 6 axes, mouvement ±360°
· Automatisation 3D plug‑and‑play


Les unités précommandées seront expédiées à partir du 22 juin. Les logiciels ne sont pas remboursables et sont livrés rapidement par voie numérique par e-mail.


Caractéristiques
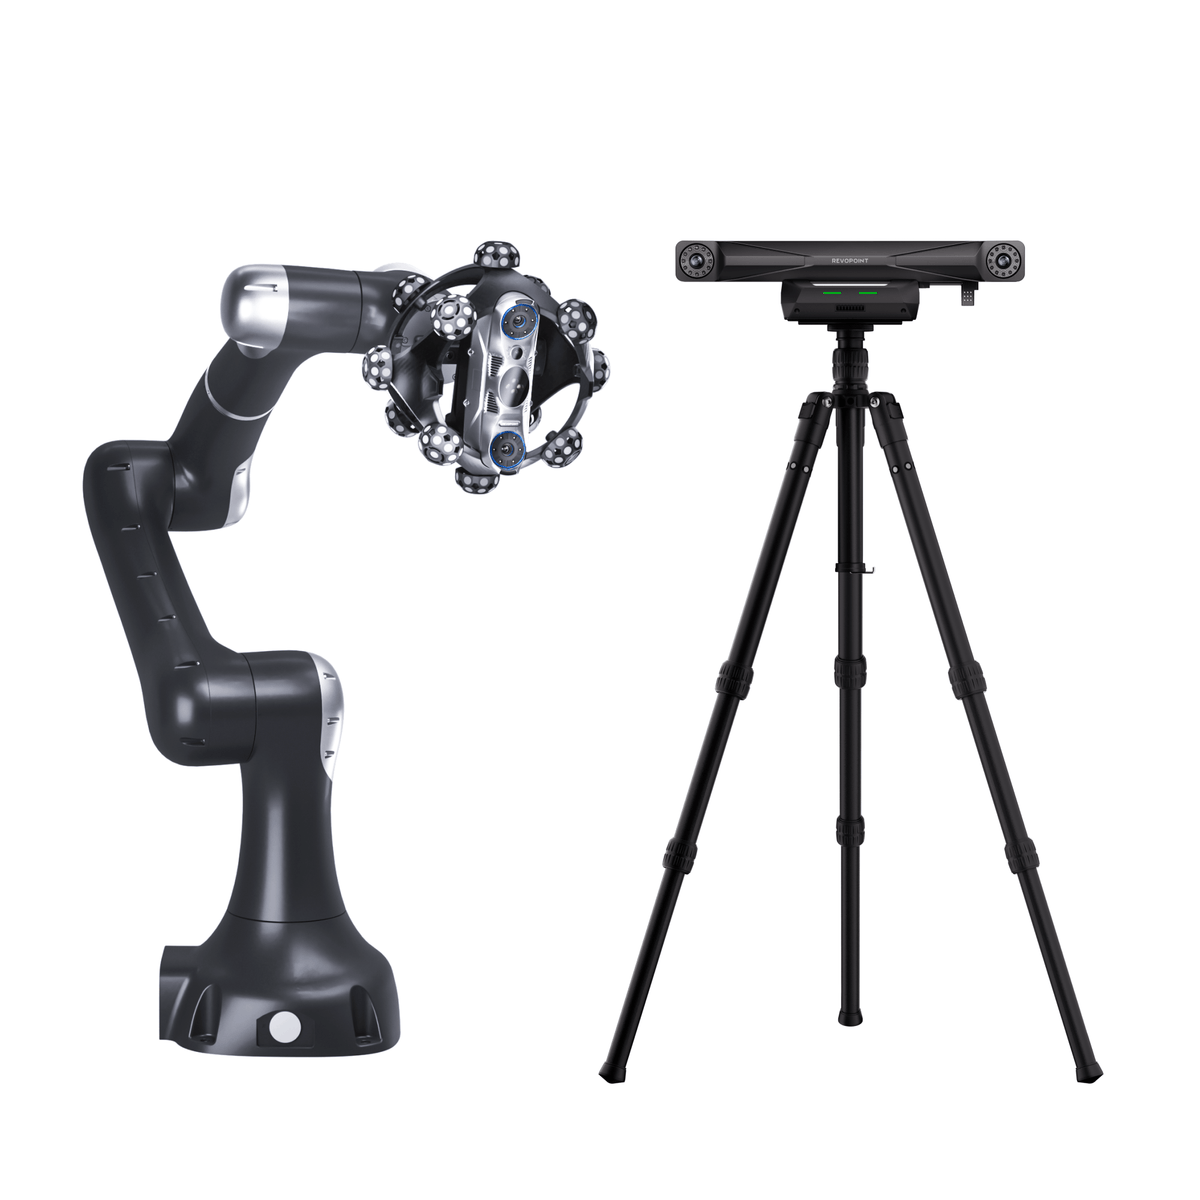
Le Metrohub 09TR intègre un scanner 3D de suivi optique haute précision *Trackit SR et le cobot 6 axes Vbot 9, une table tournante CNC et le logiciel TrackBot pour un scan multi-angle automatisé, une analyse de mesure et des rapports d'inspection — avec planification de trajectoire par apprentissage manuel (drag-to-teach), détection de force et une conception de sécurité collaborative.


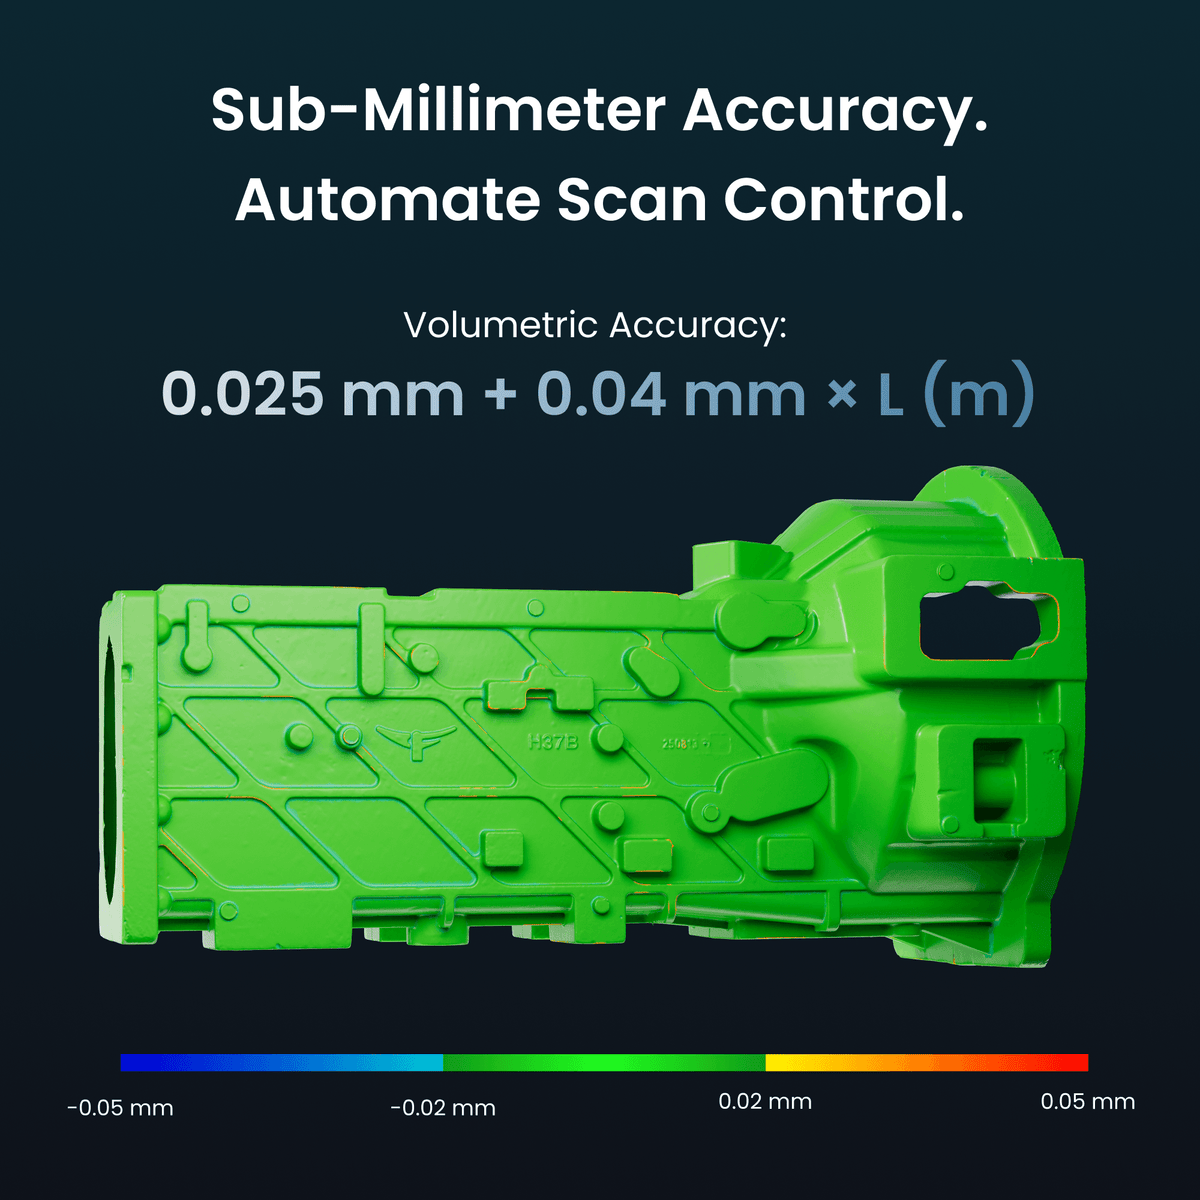
Précision inférieure au millimètre. Contrôle de scan automatisé.
Propulsé par le Vbot 9 à 6 axes, le scan multi-angle automatisé couvre les pièces courbes, de forme libre et à cavités profondes.
Précision volumétrique :
0,025 mm + 0,04 mm × L (m)
Distance entre points fusionnés
Jusqu'à 0,05 mm


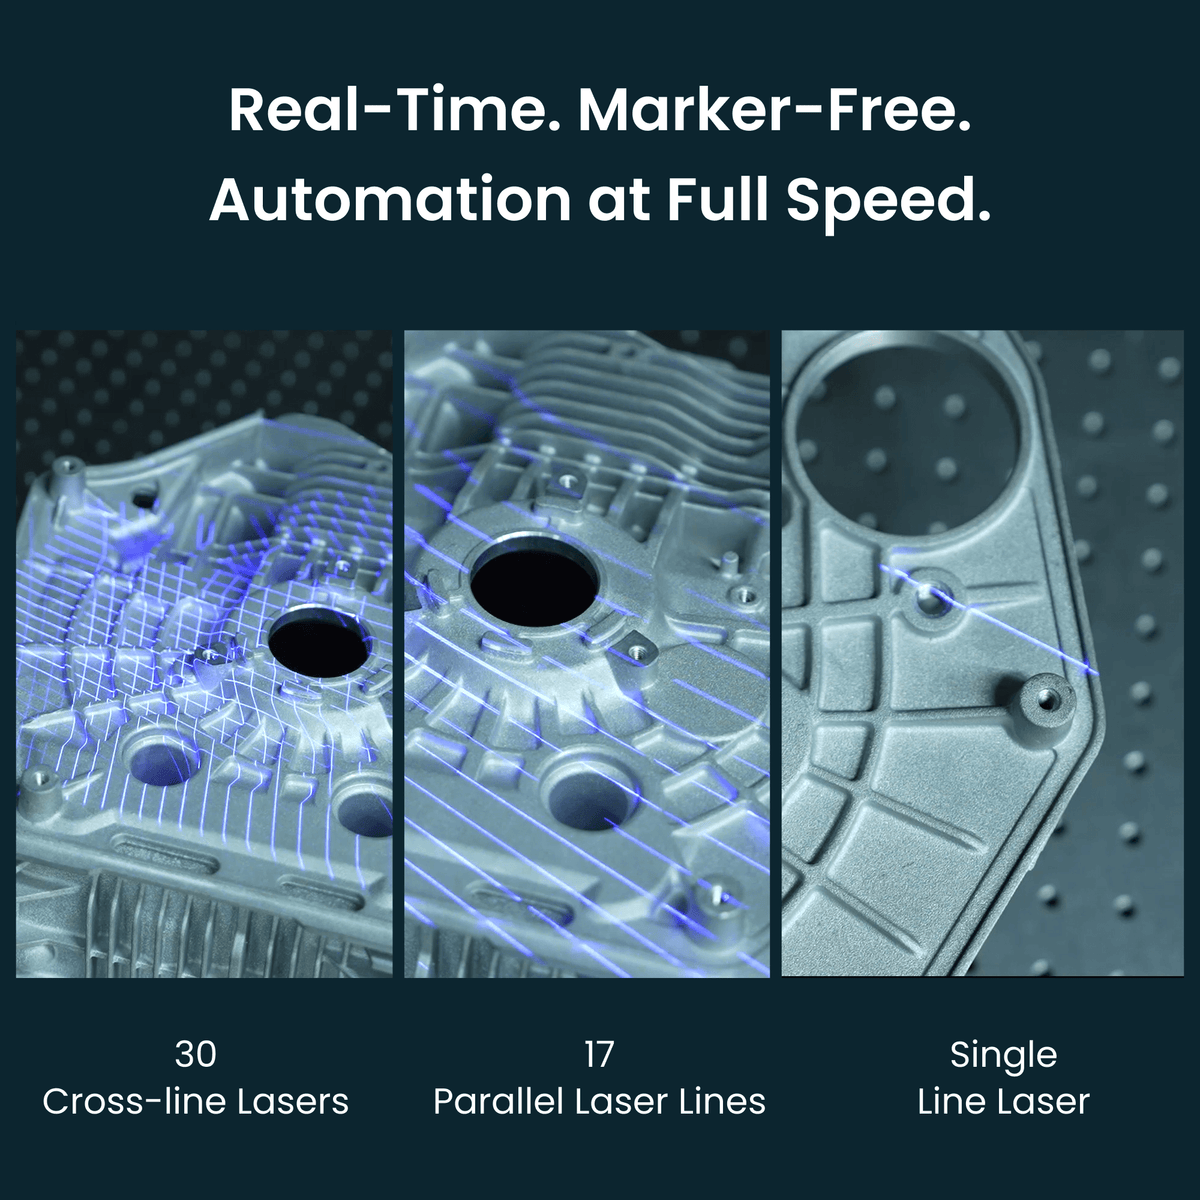
Temps réel. Sans marqueur. Automatisation à pleine vitesse.
Les lasers du Trackit SR – 30 lignes croisées, 17 lignes parallèles et une ligne simple – permettent un scan sans marqueur des surfaces noires, réfléchissantes et métalliques à une vitesse allant jusqu'à 2 000 000 points/s.


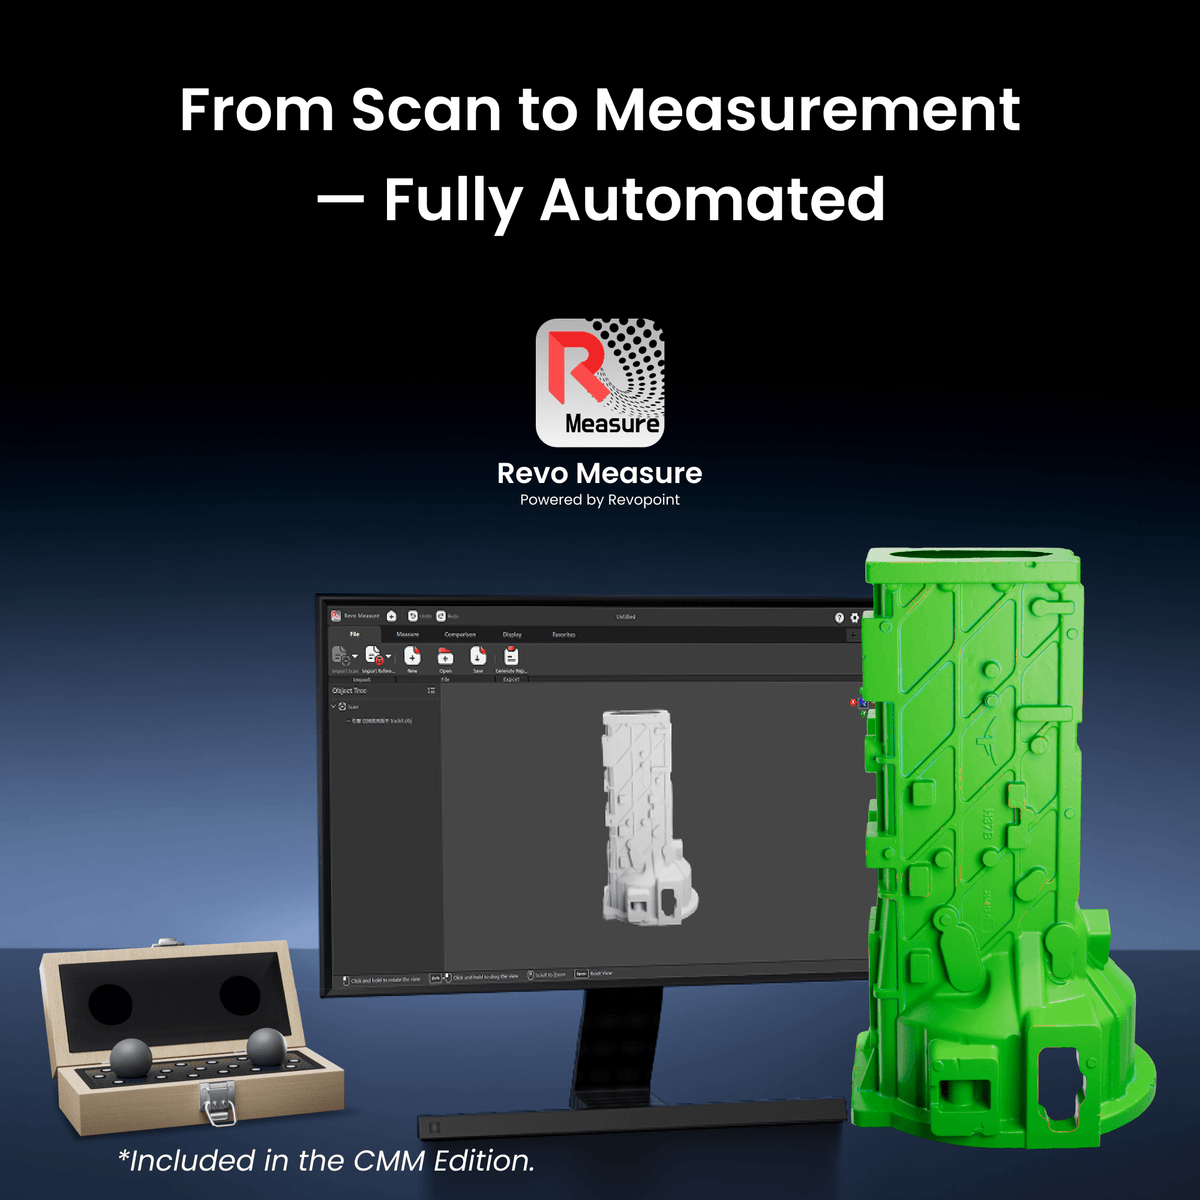
Du scan à la mesure — entièrement automatisé
Le Metrohub 09TR prend en charge des modèles prédéfinis pour les flux d'inspection par lots — déclenchant automatiquement *Revo Measure pour l'inspection dimensionnelle, l'analyse GD&T et la sortie des résultats.
*Inclus dans l'édition CMM.


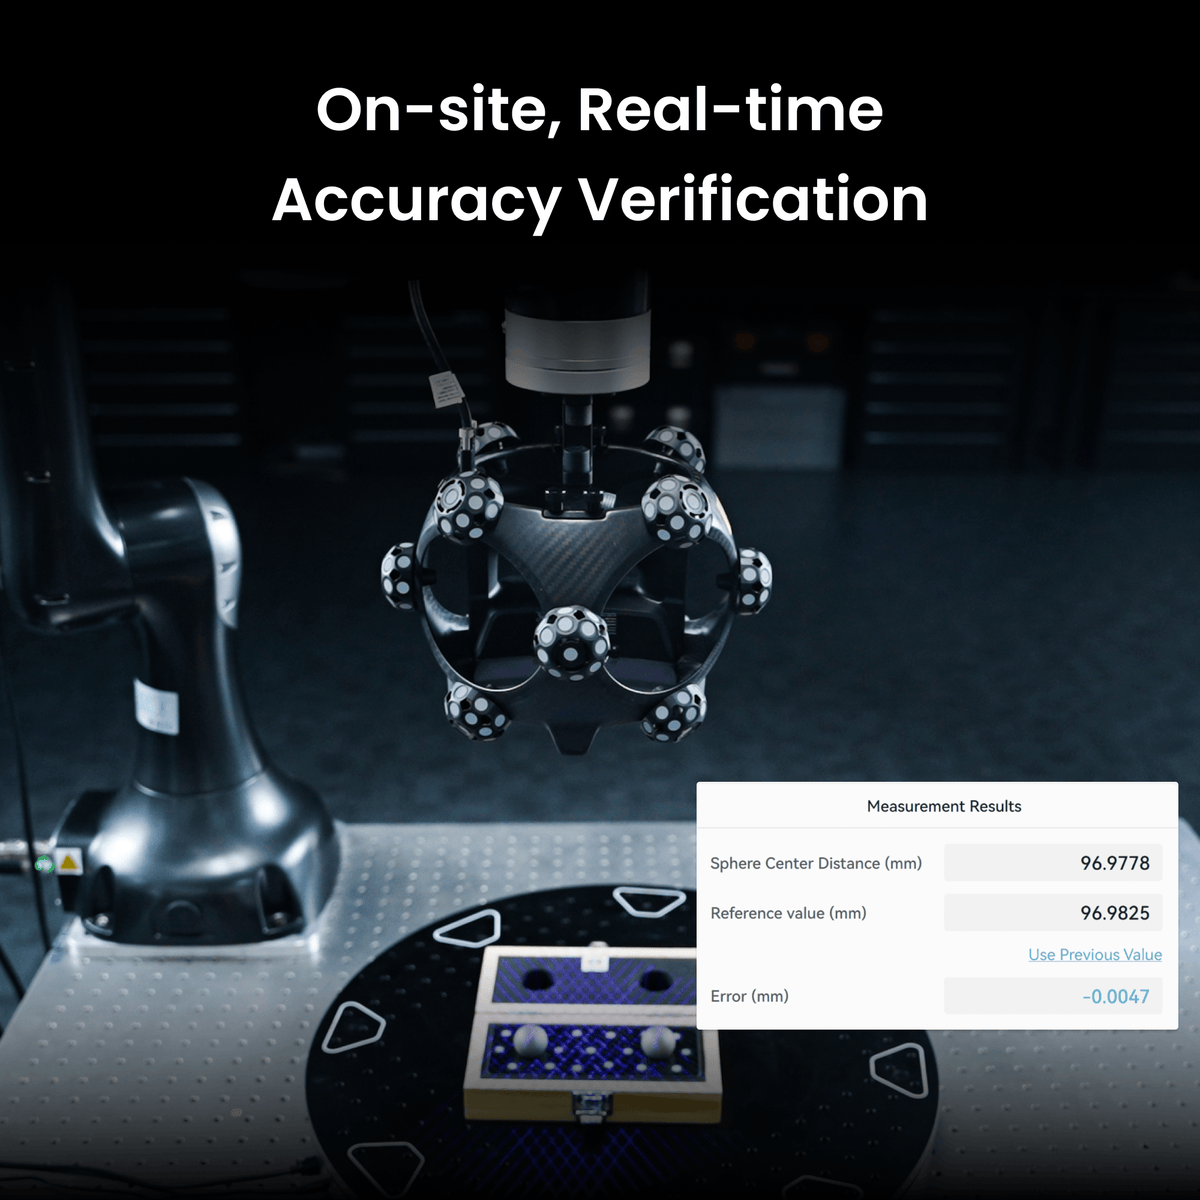
Vérification de précision en temps réel sur site
La plaque à billes* de qualité métrologique du Metrohub 09TR et son flux de vérification automatisé fournissent une confirmation instantanée de la précision sur site dans TrackBot.
*Inclus dans l'édition CMM.

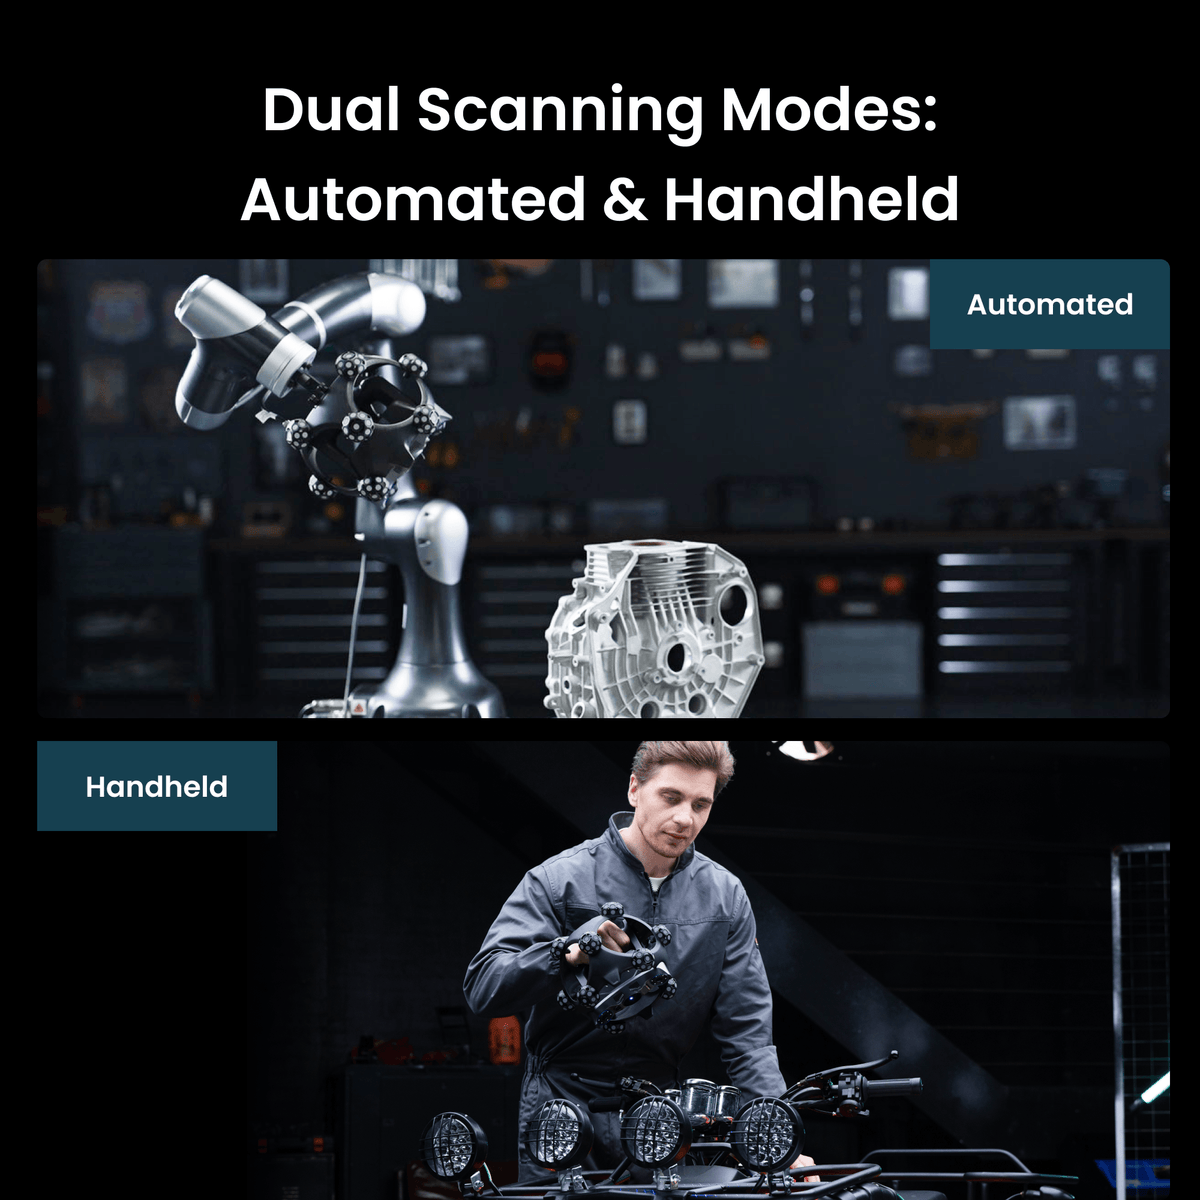
Deux modes de numérisation : autonome et automatisé
Il fonctionne également de manière sans fil et autonome pour la numérisation avec marqueurs.


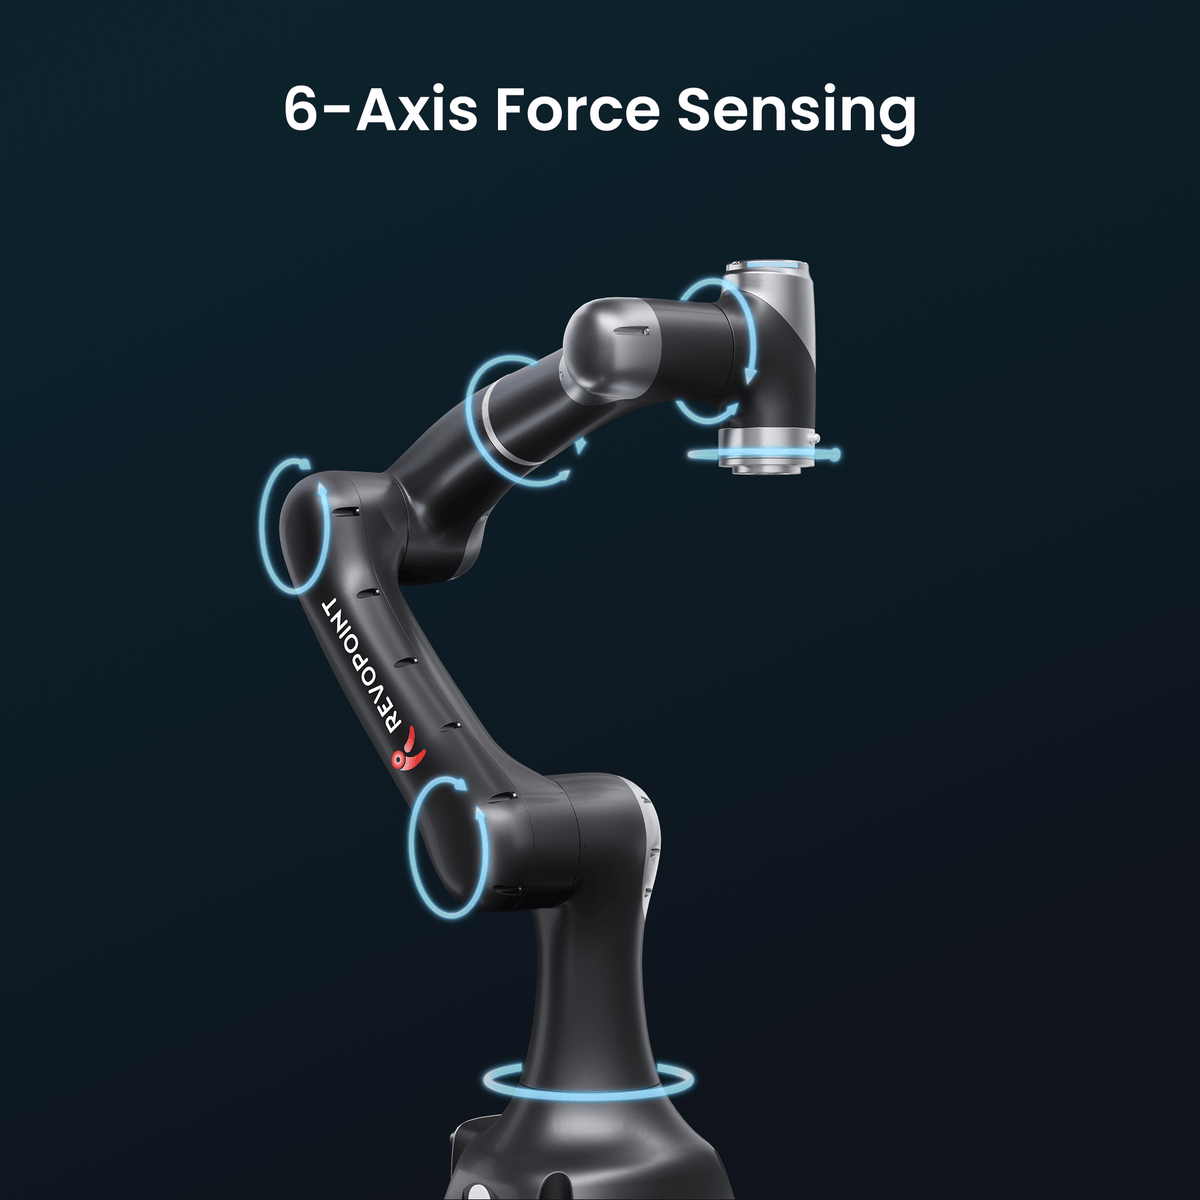
Détection de force 6 axes — ressentez chaque mouvement
Les capteurs de force 6 axes intégrés du Vbot 9 offrent un retour de force ultra-sensible et un contrôle de force en temps réel.


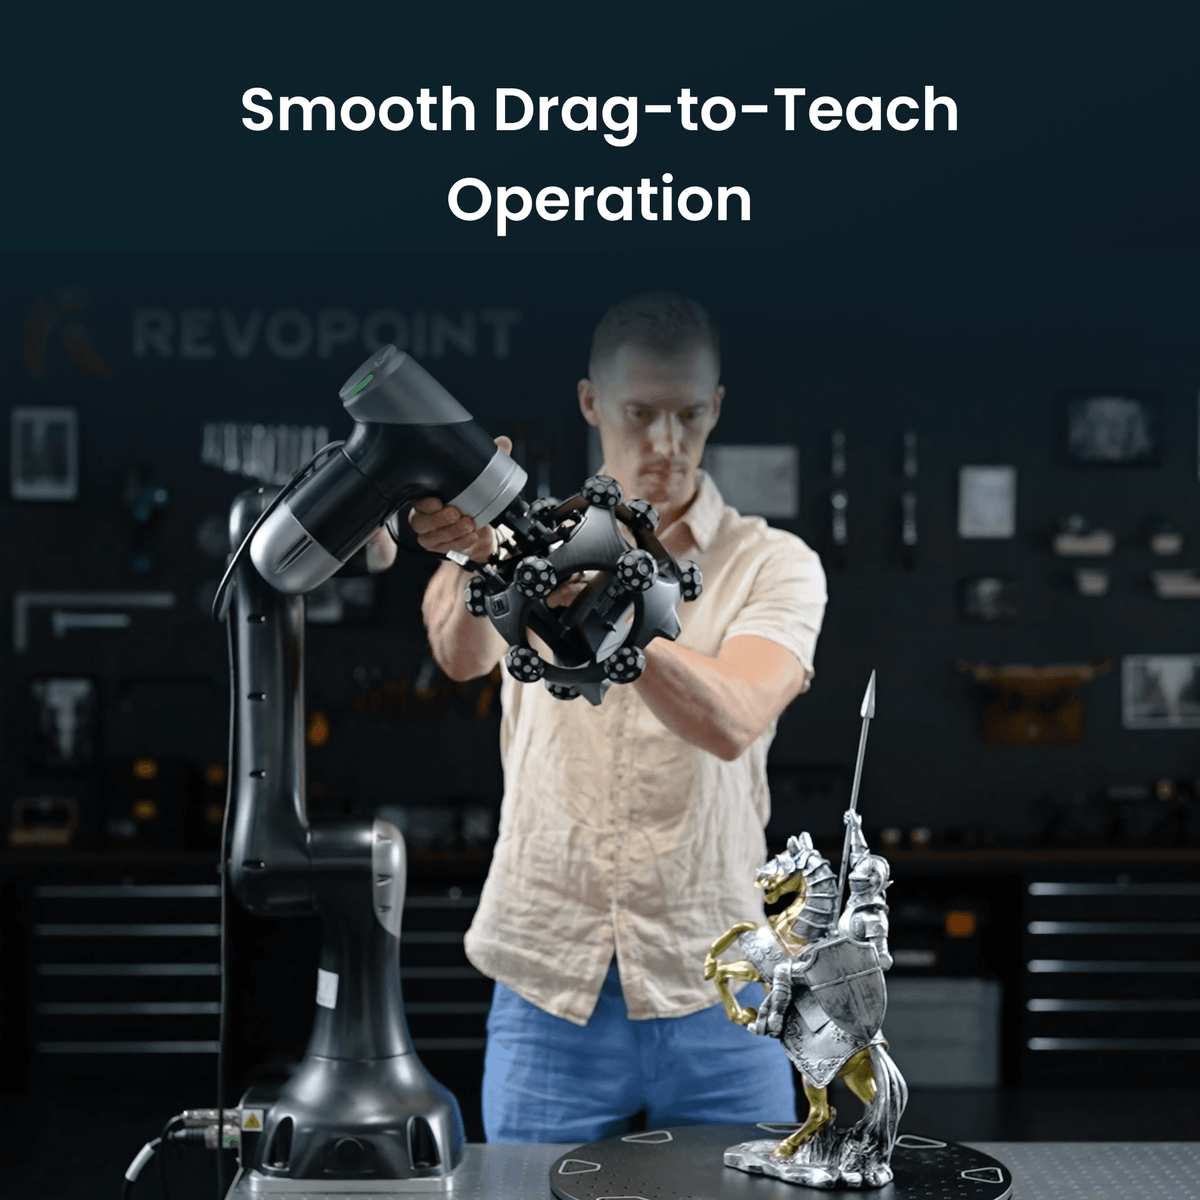
Fonctionnement fluide par apprentissage manuel (drag-to-teach)
Pré-scan pour vérifier les trajectoires du robot, la couverture du scan et la qualité des données — maximisant le succès du scan.


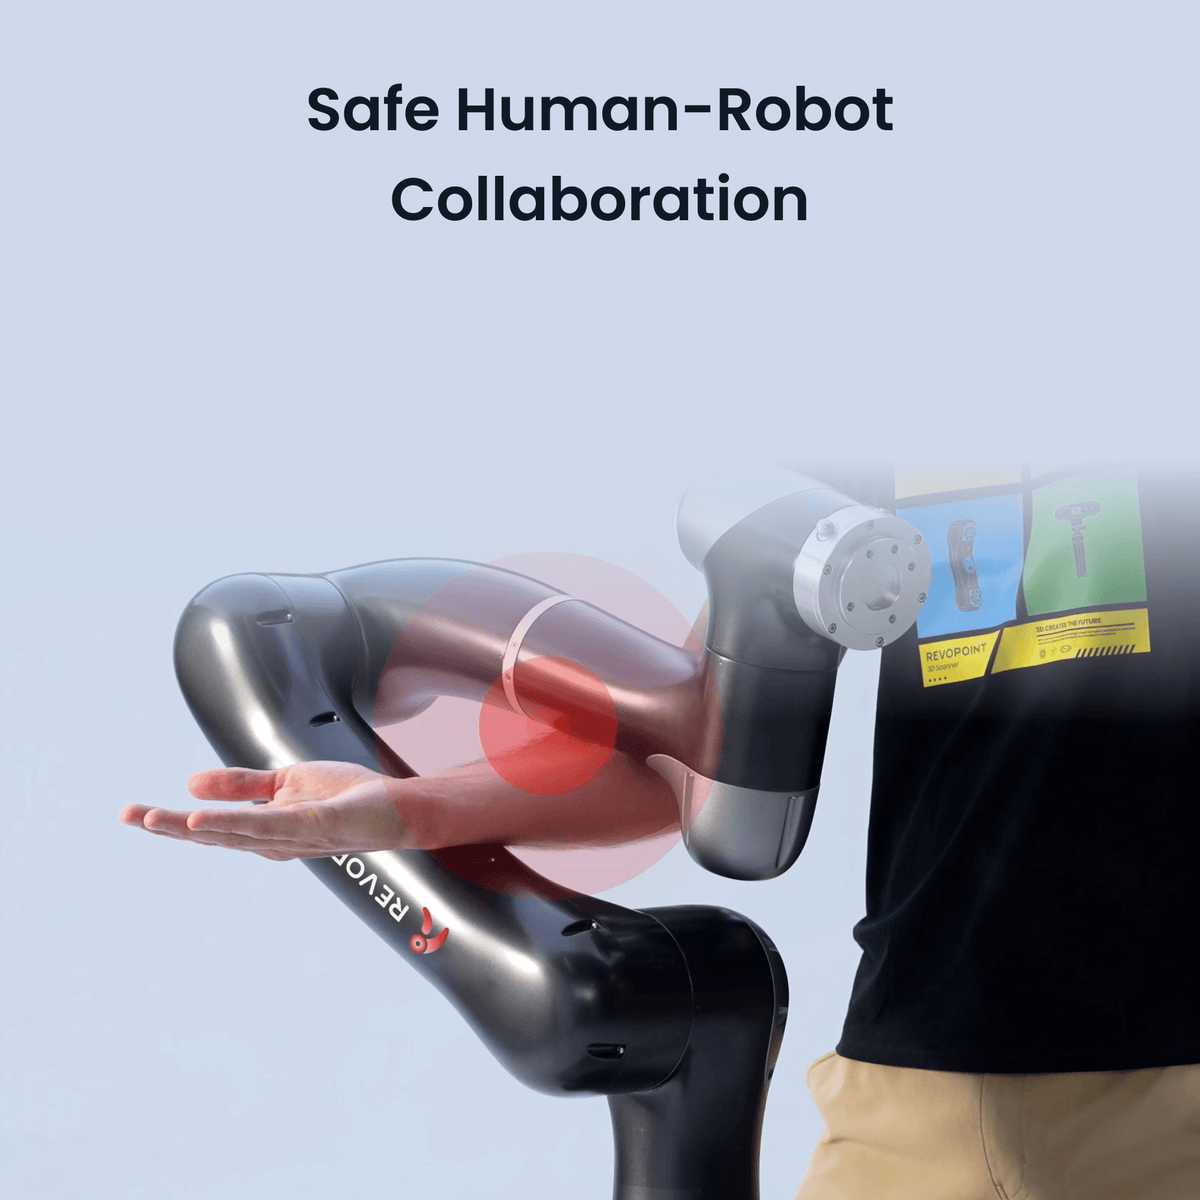
Collaboration sécurisée
Travaillez en toute sécurité aux côtés du robot – sans barrières de sécurité. La sensibilité de force de 1 N assure une protection complète contre les collisions.


Calibration automatisée rapide
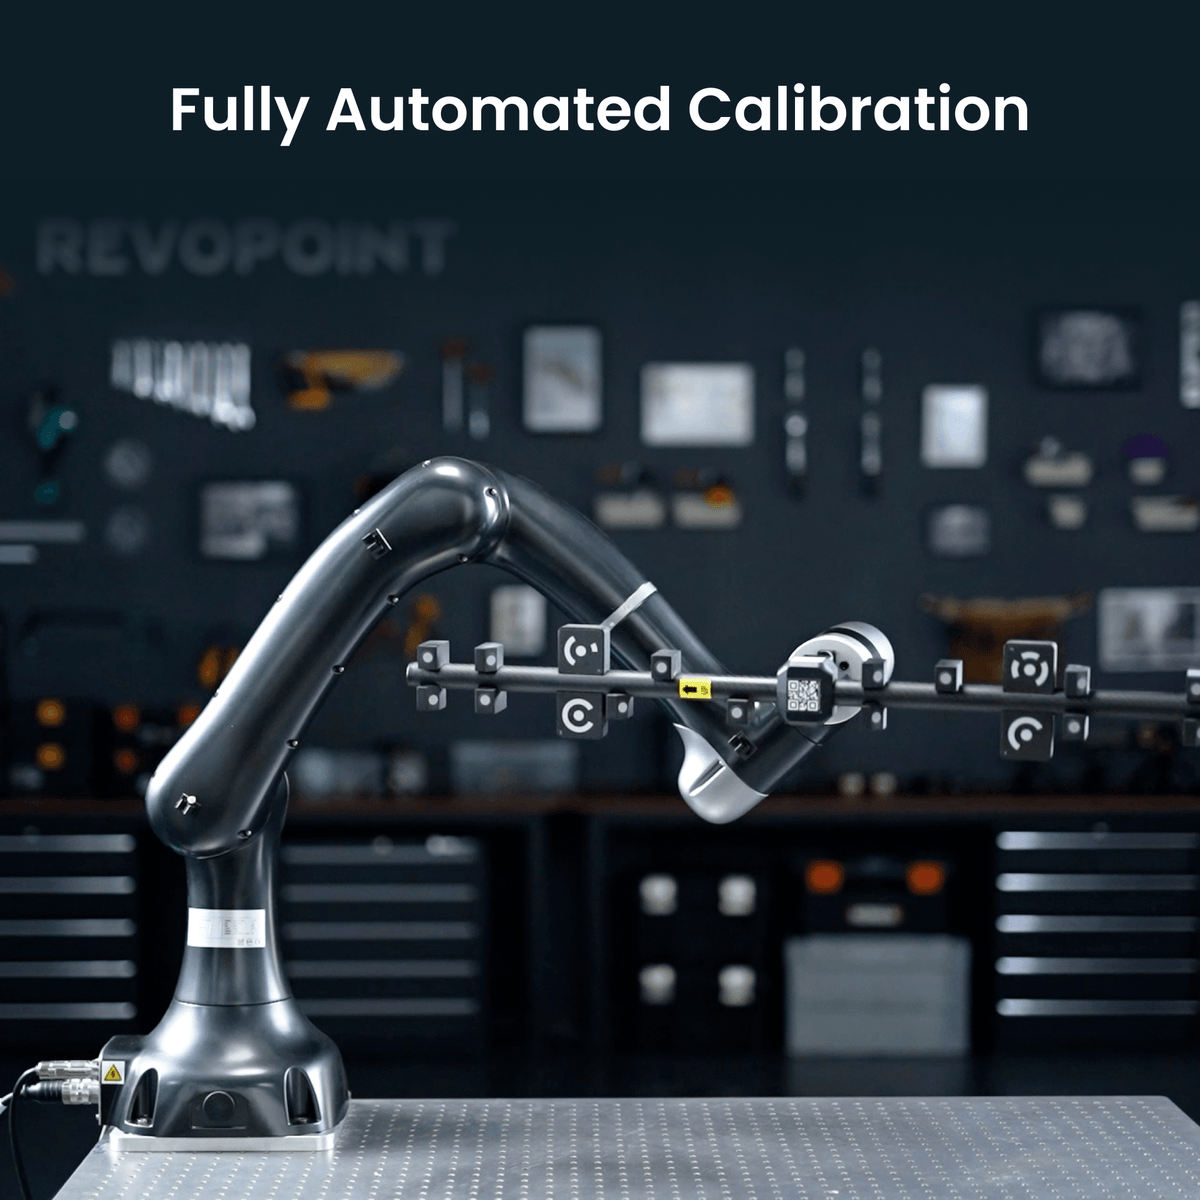
Obtenez une calibration multi-pose parfaite, exempte d'erreur humaine, grâce au système d'auto-calibration de Trackit SR et Vbot 9 — fiable, précis et simple.


Kit de développement tiers
Un protocole de contrôle TCP/IP connecte les applications tierces à Revo Track pour un contrôle en temps réel du scan et du post-traitement
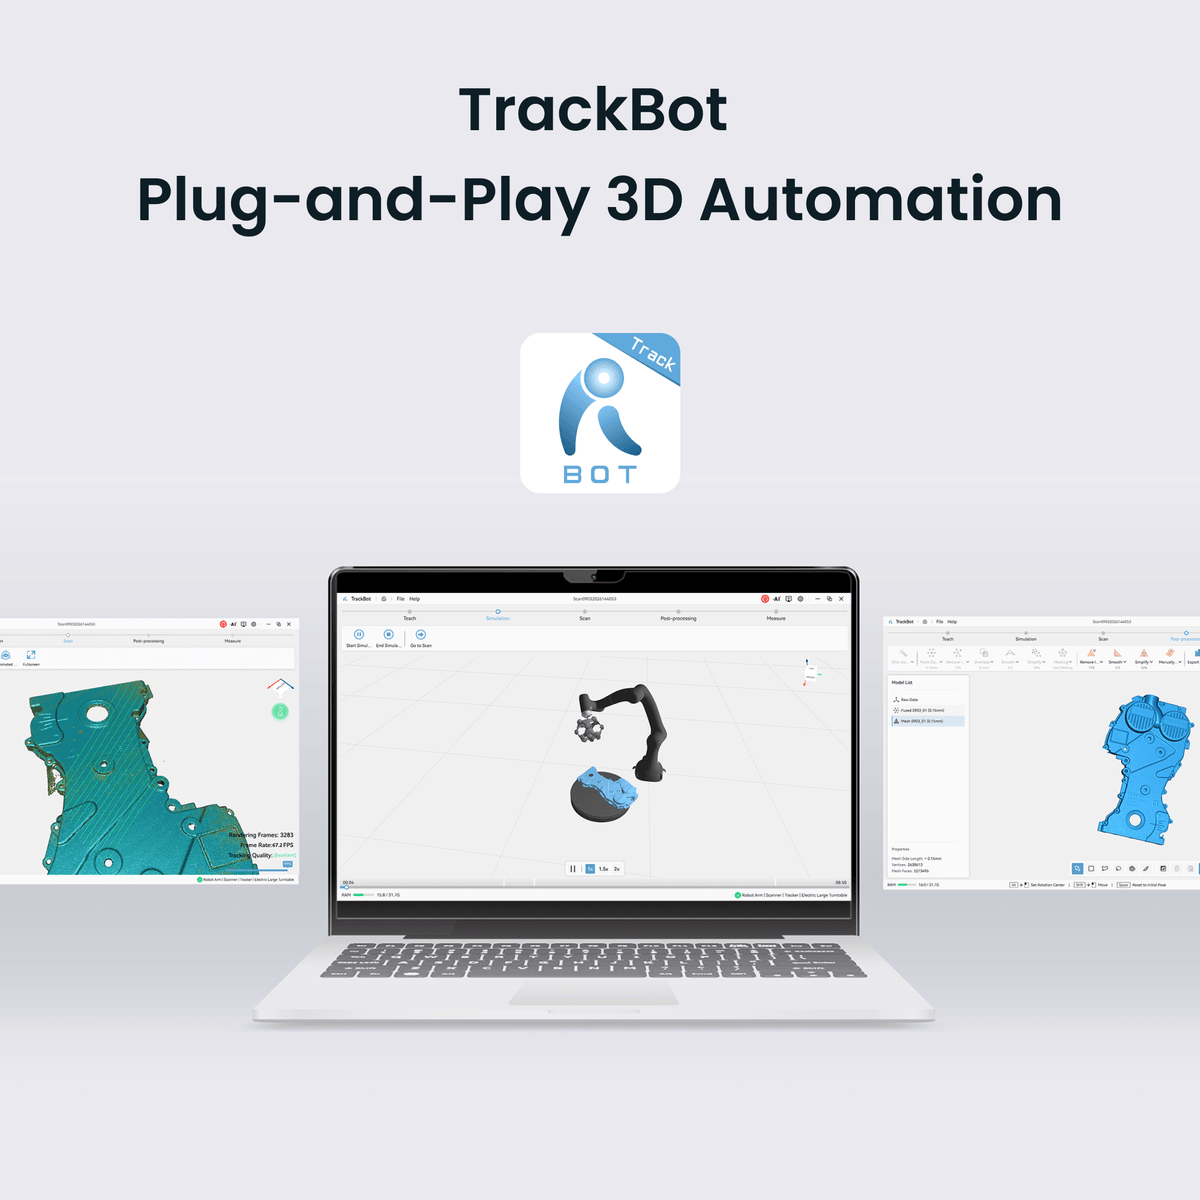
TrackBot – Automatisation 3D plug‑and‑play
Configurez des scans automatisés en quelques minutes – apprentissage par glisser‑déposer, CAD‑vers‑trajectoire ou vision‑vers‑trajectoire. Aucune programmation requise.


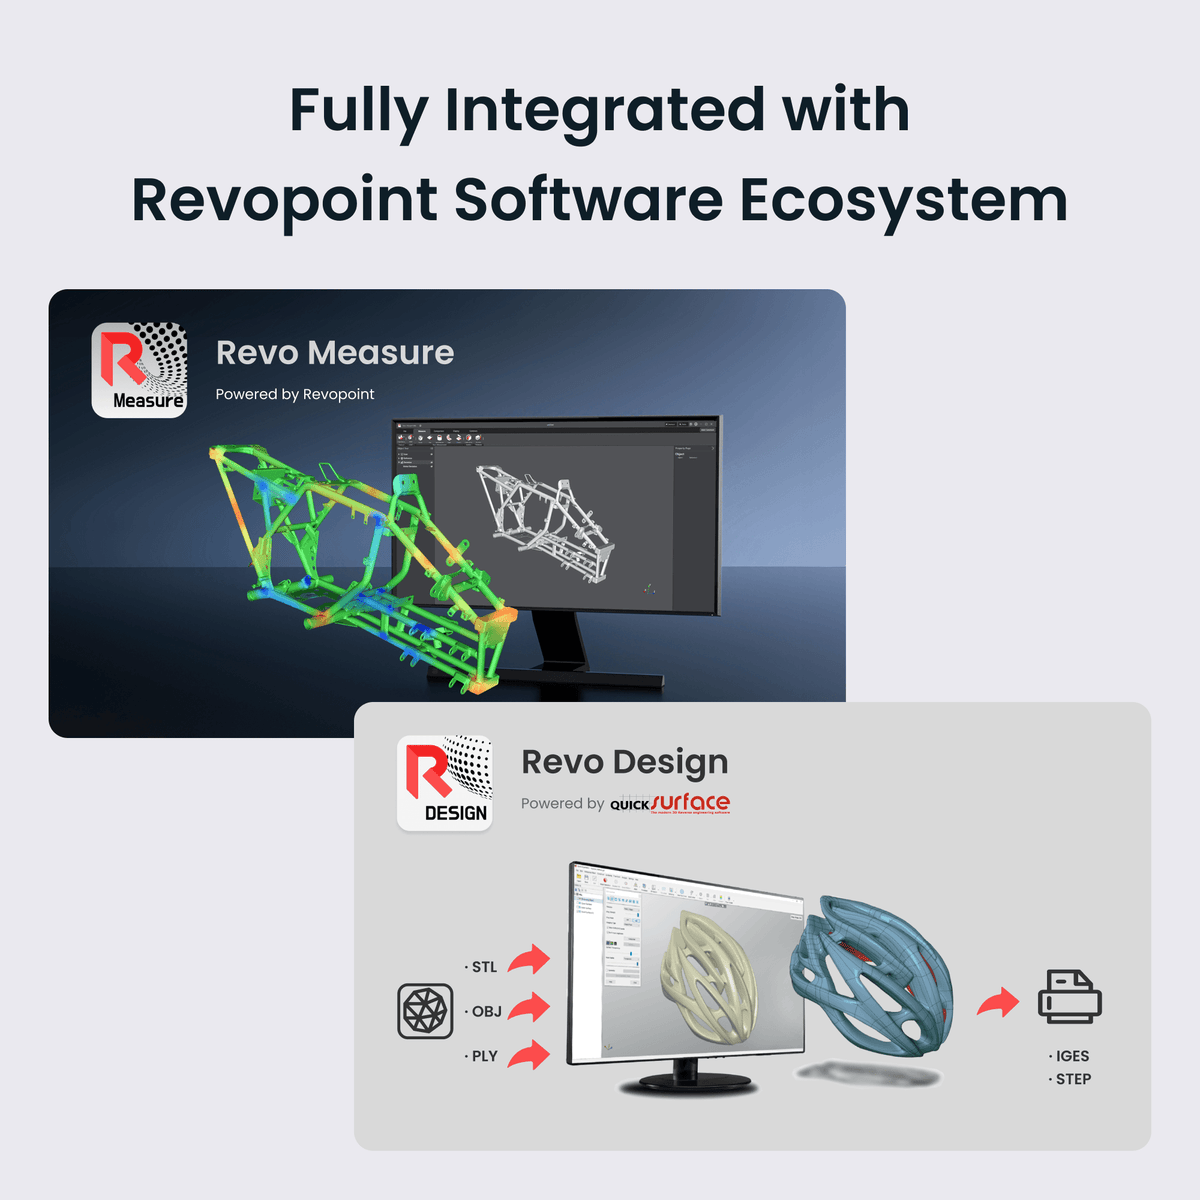
Entièrement intégré à l'écosystème logiciel Revopoint
Intégrez Revo Measure pour des mesures en un clic, la comparaison CAO et plus de 10 fonctions GD&T.


Détachable et flexible
Le scanner Trackit SR se détache du Vbot 9 pour une utilisation manuelle indépendante – vous offrant la flexibilité de passer d’une numérisation robotisée entièrement automatisée à une numérisation manuelle sans modifier votre configuration.

Scanner 3D à suivi Trackit SR
Détachez le scanner pour une numérisation sans fil autonome et sans marqueurs – idéal pour les structures complexes ou tout scénario que le bras robotisé ne peut atteindre. Conserve une haute précision de numérisation en mode robotisé comme en mode portable.
En savoir plus
Robot Vbot 9
Cobot 6 axes léger avec un rayon de travail de 919 mm et une sensibilité de force de 1 N pour une collaboration homme‑robot sûre. S’associe parfaitement au Trackit SR pour une numérisation multi‑posture automatisée sur des pièces complexes.
En savoir plusSolutions professionnelles

Numérisation 3D automatisée
Planifiez automatiquement les trajectoires de numérisation multi‑postures sur les surfaces de pales et les caractéristiques de pied, avec évitement de collision par IA – capture complète du nuage de points à 360° en une seule configuration.

Fabrication additive
Capturez automatiquement les nuages de points des surplombs, structures en treillis et cavités internes – générez des données STL pour la réparation de modèles, la compensation de procédé et la refabrication.

Fonderie et forge
Numérisez automatiquement les pièces coulées et les pièces à chaud avec compensation thermique en temps réel – identifiez rapidement les écarts de matière, les retraits et les défauts de surface pour accélérer la correction des moules.

Plastiques
Inspection automatisée des pièces moulées par injection, extrudées‑soufflées et thermoformées – détection des retraits, déformations, retours élastiques et déformations de contour sur l’ensemble de la production.

Formage des métaux
Numérisez automatiquement les cordons de soudure, positions de trous et profils de surface sur les panneaux de carrosserie automobile – comparez les nuages de points au modèle CAO avec des interfaces TCP/IP ouvertes pour l’intégration en ligne de production.

Inspection des batteries
La numérisation robotisée multi‑postures couvre les six faces, les zones d’étanchéité et les bornes des boîtiers de batteries prismatiques – détection des gonflements, bosses, désalignements d’étanchéité et écarts dimensionnels.
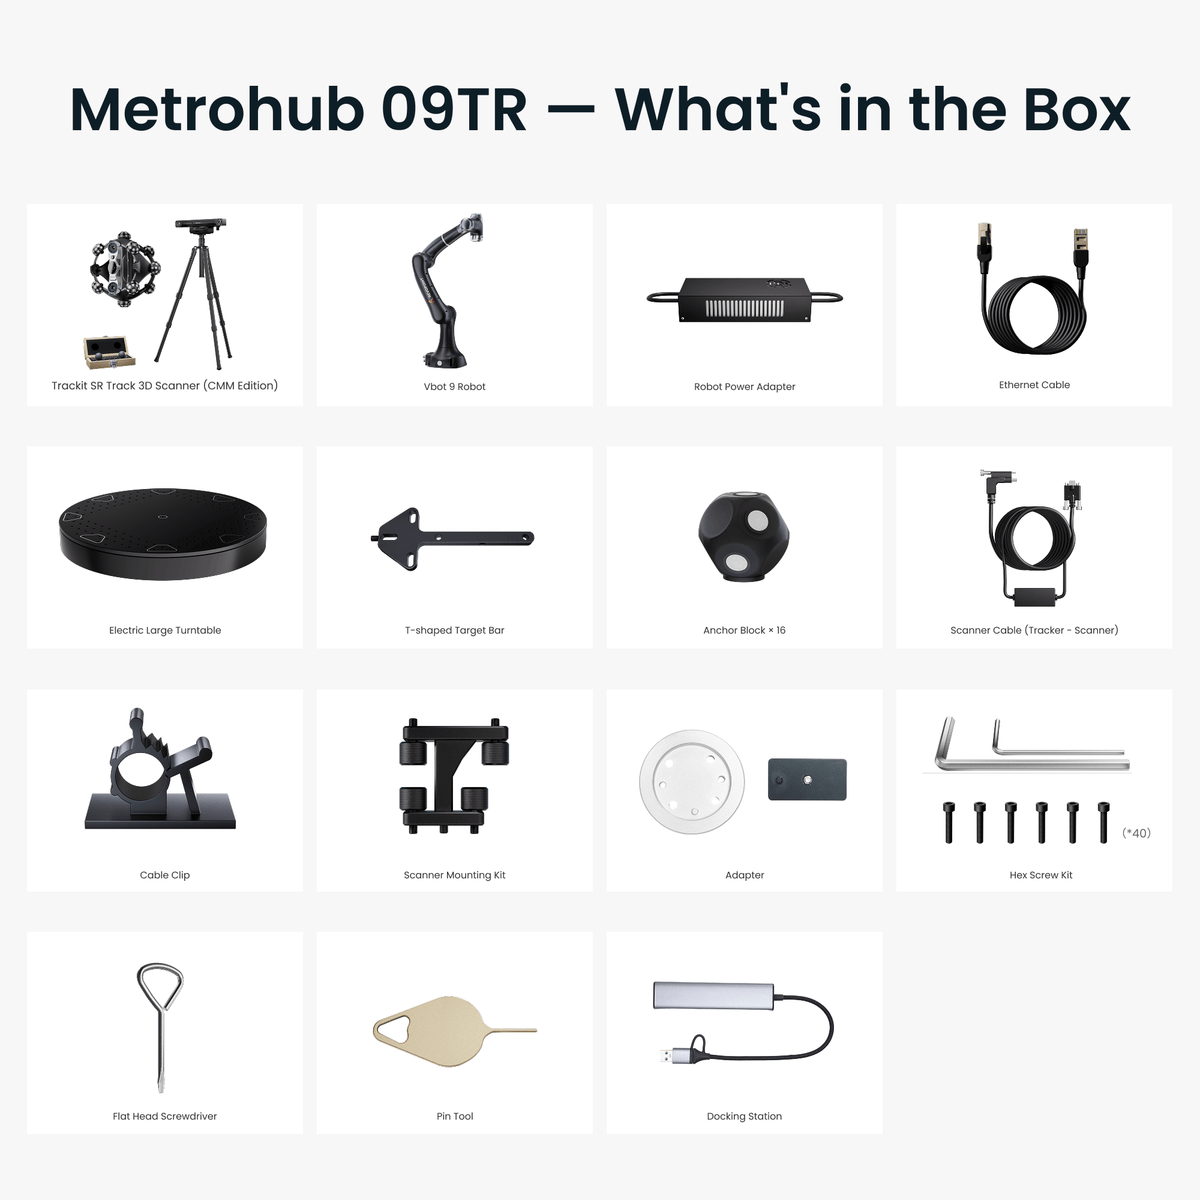
Que contient la boîte?

Trackit SR – Scanner 3D à suivi (Édition CMM)

Robot Vbot 9

Adaptateur secteur du robot

Câble Ethernet

Grand plateau tournant électrique

Barre cible en T

Bloc d'ancrage × 16

Câble Scanner (Tracker – Scanner)

Clips de câble

Kit de montage du scanner

Adaptateur

Kit de vis hexagonales

Tournevis plat

Outil de dégagement

Station d'accueil
Spécifications
| Système de numérisation 3D robotisé Metrohub 09 TR | |
|---|---|
| Composants principaux | Scanner 3D à suivi optique Trackit SR, Robot Vbot 9 |
| Exactitude volumétrique du Metrohub 09TR① | 0,025 mm + 0,04 mm × L (m) |
| Dimensions des objets scannables | ∅500 mm × H 500 mm |
| Dimensions de montage du plan de travail (L × l × H) | 90 × 90 × 80 cm |
| Rayon d'action du bras robotisé | 919 mm |
| Dimensions d'expédition | Vbot 9 : 91 × 55 × 52 cm Trackit SR : 98 × 27 × 42 cm |
| Poids total | Vbot 9 : 36,5 kg Trackit SR : 18,6 kg |
| Scanner 3D à suivi optique Trackit SR | |||
|---|---|---|---|
| Composants principaux | Scanner 3D à suivi optique Trackit SR, Robot Vbot 9 | ||
| Exactitude volumétrique du Metrohub 09TR① | 0,025 mm + 0,04 mm × L (m) | ||
| Dimensions des objets scannables | ∅500 mm × H 500 mm | ||
| Dimensions de montage du plan de travail (L × l × H) | 90 × 90 × 80 cm | ||
| Rayon d'action du bras robotisé | 919 mm | ||
| Dimensions d'expédition | Vbot 9 : 91 × 55 × 52 cm Trackit SR : 98 × 27 × 42 cm |
||
| Poids total | Vbot 9 : 36,5 kg Trackit SR : 18,6 kg |
||
|
Scanner

|
Tracker

|
||
| Distance entre points, jusqu'à | 0,05 mm | Plage de taille des pièces (recommandée) | 0,01 – 4 m |
| Vitesse de scan, jusqu'à | 2 000 000 points/s | Distance de travail | 800 – 2500 mm |
| Source lumineuse② | Mode Fin : 30 lignes laser bleues croisées Mode Distance : 17 lignes laser bleues parallèles Mode Trous profonds : 1 ligne laser bleue unique |
Cadre de suivi minimum | 587 × 569 mm à 800 mm |
| Distance de travail | Lignes laser croisées : 200 – 400 mm Lignes laser parallèles : 250 – 500 mm Ligne laser unique : 200 – 400 mm |
Cadre de suivi maximum | 2075 × 1778 mm à 2500 mm |
| Aire de capture unique à distance la plus proche | 123 × 130 mm à 200 mm | Volume de suivi | 3 m³ |
| Aire de capture unique à distance la plus éloignée | 330 × 325 mm à 500 mm | Poids | 1,5 kg |
| Poids | 1,0 kg | Dimensions (L × l × H) | 441 × 111 × 103 mm |
| Dimensions (L × l × H) | 250 × 250 × 177 mm | Bande de suivi | NIR |
| Plage de température de fonctionnement③ | 0 – 30 ℃ | ||
| Formats de sortie | PLY, OBJ, STL, ASC, 3MF, GLTF, FBX | ||
| Matériau | Châssis : fibre de carbone Boîtier : polycarbonate |
||
| Robot | ||
|---|---|---|
|
Vbot 9

|
||
| Charge utile | 5 kg | |
| Rayon de travail | 919 mm | |
| Poids | 17,5 kg | |
| Nombre d’axes | 6 | |
| Vitesse TCP maximale | ≤ 2,0 m/s | |
| Température de fonctionnement | 0 °C ~ +50 °C | |
| Température de stockage | −10 °C ~ +55 °C | |
| Humidité maximale | 0 % ~ 93 %, sans condensation ni givre | |
| Amplitude articulaire (ROM) | Axe J1 | ±360° |
| Axe J2 | ±135° | |
| Axe J3 | −170° ~ +140° | |
| Axe J4 | ±360° | |
| Axe J5 | ±360° | |
| Axe J6 | ±360° | |
| Vitesse d’un axe | Axe J1 | 180°/s |
| Axe J2 | 180°/s | |
| Axe J3 | 180°/s | |
| Axe J4 | 180°/s | |
| Axe J5 | 180°/s | |
| Axe J6 | 180°/s | |
| Niveau sonore | ≤ 70 dB(A) | |
| Type de commande | Intégrée | |
|
Remarques ① La précision volumétrique est obtenue dans un environnement de laboratoire contrôlé. Les résultats réels peuvent varier en fonction des conditions d’utilisation. ② Consignes de sécurité pour laser de classe 2 : 1) Ce produit utilise un projecteur laser de classe 2. Évitez de regarder directement le faisceau à courte distance ! Reportez-vous à la documentation relative à la norme laser de classe 2 pour plus de détails. 2) Pour éviter toute lésion rétinienne, ne regardez pas directement le faisceau laser à travers des instruments optiques capables d’en augmenter la concentration (télescopes, objectifs d’appareil photo, etc.). 3) Pour éviter toute réflexion du laser, ne placez pas de surfaces réfléchissantes (miroirs, verre, etc.) sur le trajet du faisceau. ③ Pour garantir la précision, il est recommandé d’utiliser le produit dans une plage de température ambiante comprise entre 20 °C et 25 °C (68 °F à 77 °F). ④ Ce produit comporte des lumières clignotantes susceptibles de ne pas convenir aux personnes souffrant d’épilepsie photosensible. |
||
FAQ
Prend‑il en charge les interfaces de développement secondaire ?
D'autres marques de robots industriels et collaboratifs sont‑elles prises en charge ?
Que contient le package ?
Dois‑je programmer et enseigner le robot ?
Quelle est la différence fondamentale entre le Metrohub 09YU et le 09TR ?
En quoi le Metrohub 09YU et le Metrohub 09TR diffèrent-ils en précision et en efficacité de numérisation ?
(2) Vitesse : Le Metrohub 09YU atteint 3 000 000 points/s en mode laser multi‑lignes et 7 000 000 points/s en mode lumière structurée bleue plein champ. Le Metrohub 09TR atteint 2 000 000 points/s pour une acquisition coordonnée robot + suivi optique.
En quoi les exigences de déploiement diffèrent-elles entre le Metrohub 09YU et le Metrohub 09TR ?
Quel logiciel est utilisé avec le Metrohub 09YU et le Metrohub 09TR ? Leurs fonctions sont-elles identiques ?
Quelles sont les différences entre les modes de numérisation ?
Le Metrohub 09TR prend en charge le suivi stationnaire et le suivi sur plateau tournant. Le suivi stationnaire convient aux petites pièces ; le suivi sur plateau tournant coordonne le Tracker, le scanner, le robot et le plateau tournant pour la capture de pièces plus grandes.
En quoi les flux de travail de numérisation diffèrent-ils ?
Le Metrohub 09TR gère le champ de vision du Tracker, la calibration main‑œil, les trajectoires d'apprentissage du robot et la coordination du plateau tournant. En mode suivi stationnaire, le Tracker et la pièce doivent rester immobiles pendant la numérisation.